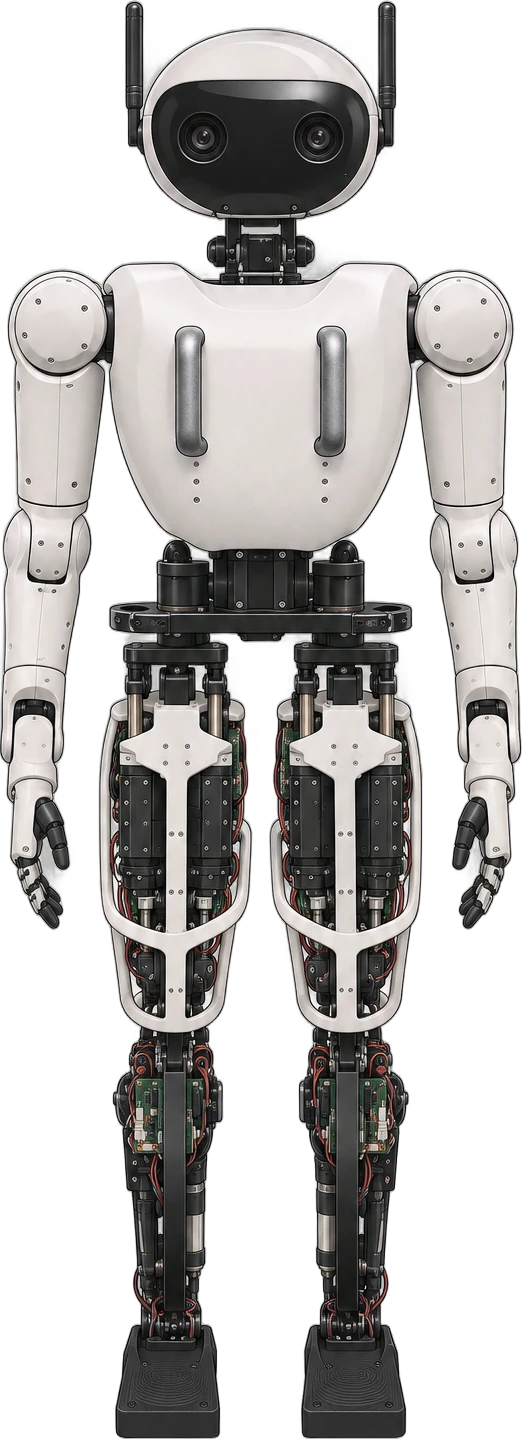
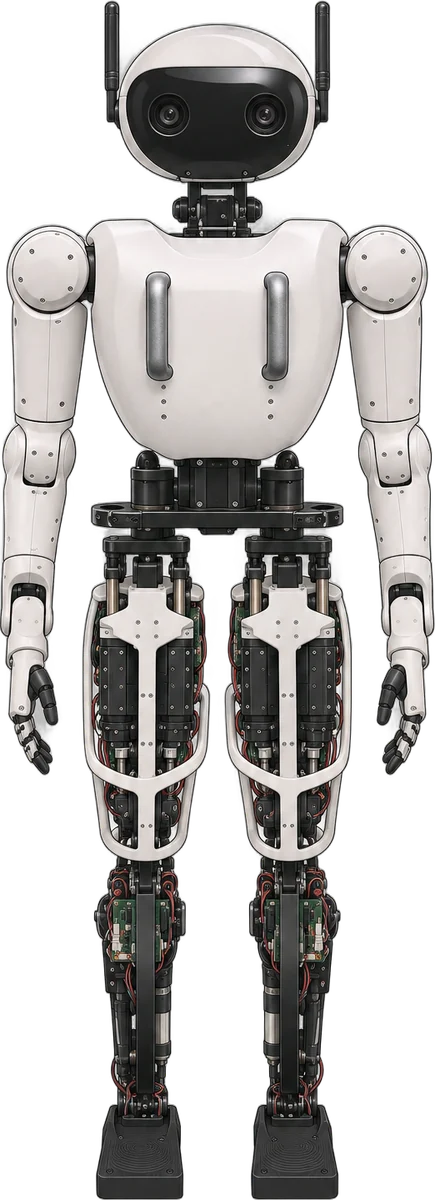
2024년 10월에 공개됐고, 지금은 ② 프로토타입 단계예요. 에이로봇의 4세대 이족 휴머노이드로, 자체 개발 감속기 없는 리니어 액추에이터를 적용한 160cm·45kg·41자유도 플랫폼이며 i7 제어 PC와 Jetson Orin NX 인지 유닛을 탑재해요. CES 2026 젠슨 황 기조연설 사례로 소개됐고 2028년 제조 현장 상용화가 목표이며, 후속 ALICE 5가 2026년 5월 조립 완료돼 로보컵 2026 인천에 출전했어요.
- 키 cm
- 160공식
- 무게 kg
- 45공식
- 전신 자유도 축
- 41공식
- 가반하중 kg
- 5보도
- 가격
- —값 없음 (미공개이거나 아직 확인하지 못함)
한눈에 읽기
어디에 쓰이나
- 공개된 용도: 연구·교육
- ② 프로토타입: 동작하는 시제품이 공개됐지만 고객 현장에는 들어가지 않은 단계.
- 이족 보행형
확인된 정보
- 공식 회사가 직접 밝힌 값: 키, 무게, 전신 자유도, 구동 방식, 최고 속도, 한 손 자유도, 배터리, 연산 장치 외 2개
- 보도 언론 보도로 알려진 값: 가반하중, 생산·출하
- 마지막 확인 2026.10
확인이 필요한 정보
- 아직 공개되지 않은 기본 사양: 구동 시간, 가격
세대별 진화
스펙
값은 공식 발표·보도 기준이에요. 루머 추정 값만 따로 표시해요.| 크기 | |
|---|---|
| 키 (cm) | 160공식 |
| 무게 (kg) | 45공식 |
| 관절 | |
| 전신 자유도 (축) | 41공식 |
| 구동 방식 | electric (자체 개발 리니어 액추에이터)공식 |
| 이동 | |
| 최고 속도 (km/h) | 3.6공식 |
| 손 | |
| 한 손 자유도 (축) | 6공식 |
| 가반하중 (kg) | 5보도 |
| 전원 | |
| 배터리 (kWh) | 0.56공식 |
| 연산·센서 | |
| 연산 장치 | 제어: Intel Core i7-1370PE / 인지: NVIDIA Jetson Orin NX (GENE-RAP6 모듈)공식 |
| 센서 | 스테레오 깊이 카메라(ZED X), 6축 IMU(Lord 3DM-GX4-25), 발 접촉/힘 센서(발당 4개)공식 |
| AI 모델 | 모델 기반 전신 제어(pinocchio·crocoddyl 최적제어/MPC) + BehaviorTree.CPP 행동 계획 + RTAB-Map SLAM, AI 유닛 NVIDIA Jetson공식 |
| 가격·생산 | |
| 생산·출하 | 2028년 제조 현장 상용화 목표보도 |
값별 메모 7개 보기
- 무게
- 공식 페이지 약 45kg. 에이로봇·한양대 HERoEHS 팀 로보컵 2026 제출 사양서는 48kg(개발 중 사양)
- 전신 자유도
- 다리 6×2, 허리 1, 팔 7×2, 머리 2, 손 6×2
- 구동 방식
- 자체 개발 감속기 없는(저감속비) 리니어 액추에이터, 백드라이브·FOC 제어. 로보컵 팀 사양서는 '리니어+로터리 액추에이터' 혼용으로 기재
- 최고 속도
- 보행 1.0 m/s(전방향). 회사·한양대 공동팀 로보컵 2026 제출 사양서, '개발 중으로 변경 가능' 단서
- 가반하중
- 운반 5kg, 데드리프트 10kg (위키 집계)
- 배터리
- 4 × 140.4Wh = 561.6Wh (최대 방전 120A)
- AI 모델
- 공개 사양서의 오픈소스 스택 기준. 명명된 행동 생성 (VLA) 모델은 미공개
 ALICE 4 공식 영상
키 비율
공식 페이지: arobot-eng.imweb.me
비교해 볼 만한 로봇
vs R1 듀얼암vs CYBORG-W01vs D1vs KANGAROO Provs ugo Novavs AI Worker