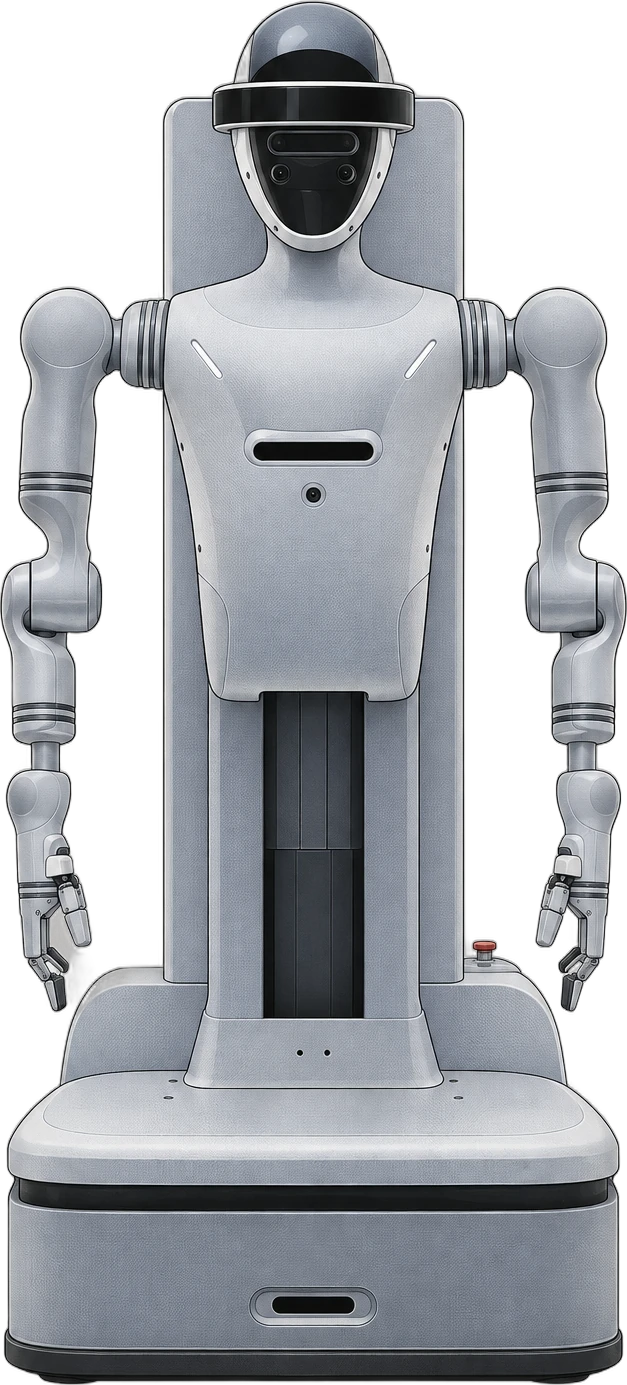
2025년 7월에 공개됐고, 지금은 ② 프로토타입 단계예요. 灵宝CASBOT이 WAIC 2025에서 처음 선보인 다단 승강형 바퀴형 피지컬 AI 로봇으로, 7자유도 양팔과 피지컬 AI 모델 CASBOT Embodied Brain 2.0으로 자연어 지시에 따라 물품 운반·분류·진열을 해요. 스마트 리테일·물류 분류용으로 소개됐어요.
- 키 cm
- 210공식
- 무게 kg
- 260공식
- 전신 자유도 축
- 20공식
- 가반하중 kg
- 10공식
- 가격
- —값 없음 (미공개이거나 아직 확인하지 못함)
한눈에 읽기
어디에 쓰이나
- 공개된 용도: 산업·물류 · 상업·서비스
- ② 프로토타입: 동작하는 시제품이 공개됐지만 고객 현장에는 들어가지 않은 단계.
- 바퀴형
확인된 정보
- 공식 회사가 직접 밝힌 값: 키, 무게, 팔 길이, 전신 자유도, 허리 자유도, 머리·목 자유도, 최고 속도, 한 손 자유도 외 7개
- 보도 언론 보도로 알려진 값: 한 팔 자유도, 구동 방식, AI 모델
- 마지막 확인 2026.10
확인이 필요한 정보
- 추정한 값: 배터리
- 아직 공개되지 않은 기본 사양: 가격
스펙
값은 공식 발표·보도 기준이에요. 루머 추정 값만 따로 표시해요.| 크기 | |
|---|---|
| 키 (cm) | 210공식 |
| 무게 (kg) | 260공식 |
| 팔 길이 (cm) | 61공식 |
| 관절 | |
| 전신 자유도 (축) | 20공식 |
| 한 팔 자유도 (축) | 7보도 |
| 허리 자유도 (축) | 1공식 |
| 머리·목 자유도 (축) | 2공식 |
| 구동 방식 | 전기식보도 |
| 이동 | |
| 최고 속도 (km/h) | 4.3공식 |
| 손 | |
| 한 손 자유도 (축) | 2공식 |
| 가반하중 (kg) | 10공식 |
| 전원 | |
| 구동 시간 (시간) | 5공식 |
| 배터리 (kWh) | 1.2추정 |
| 충전 시간 (시간) | 2공식 |
| 연산·센서 | |
| 연산 장치 | 산업용 PC(i9 CPU + RTX 4060 GPU), 인터랙션용 RK3588공식 |
| 카메라 (개) | 5공식 |
| 라이다 | 복부 360° 구형 라이다(내비게이션)공식 |
| 센서 | RGBD 카메라 4(손목 2·머리·가슴), 머리 쌍안 카메라, 360° 라이다, 2마이크 어레이공식 |
| AI 모델 | CASBOT Embodied Brain 2.0 (AI 에이전트 자연어 지시 수행)보도 |
값별 메모 12개 보기
- 키
- 승강식: 접었을 때 112cm, 최대 210cm, 작업 높이 0~2.1m
- 무게
- 약 260kg
- 팔 길이
- 작업 반경 610mm, 그리퍼 포함 날개폭 2040mm
- 전신 자유도
- 머리 2, 허리 1, 승강 1, 섀시 2, 팔 7×2 (그리퍼 제외)
- 최고 속도
- 최대 1.2 m/s 환산(무부하)
- 한 손 자유도
- 기본 2자유도 그리퍼, 교체형 다지 손(파지력 15N) 선택
- 가반하중
- 한 팔 5kg
- 구동 시간
- 스펙표 4~5시간
- 배터리
- 공식 48V 25Ah LFP → 1.2kWh 계산값
- 충전 시간
- 자율 도킹 충전
- 연산 장치
- 페이지에는 '3588'로만 표기
- 카메라
- 손목 RGBD 2, 머리 쌍안 1, 머리 RGBD 1, 가슴 RGBD 1
실루엣 · 실제 외형 아님
- 키 210cm ( 공식)
- 무게 260kg ( 공식)
- 전신 자유도 20축 ( 공식)
- 한 손 자유도 2축 ( 공식)
실제 외형이 아니라 공개·보도된 스펙으로 그린 실루엣이에요.
공식 페이지: casbot.tech
비교해 볼 만한 로봇
vs ProWhite 2.0vs HMND 01 Alpha Wheeledvs RoBee Rvs Rollin' Justinvs Atlasvs Kaleido 9