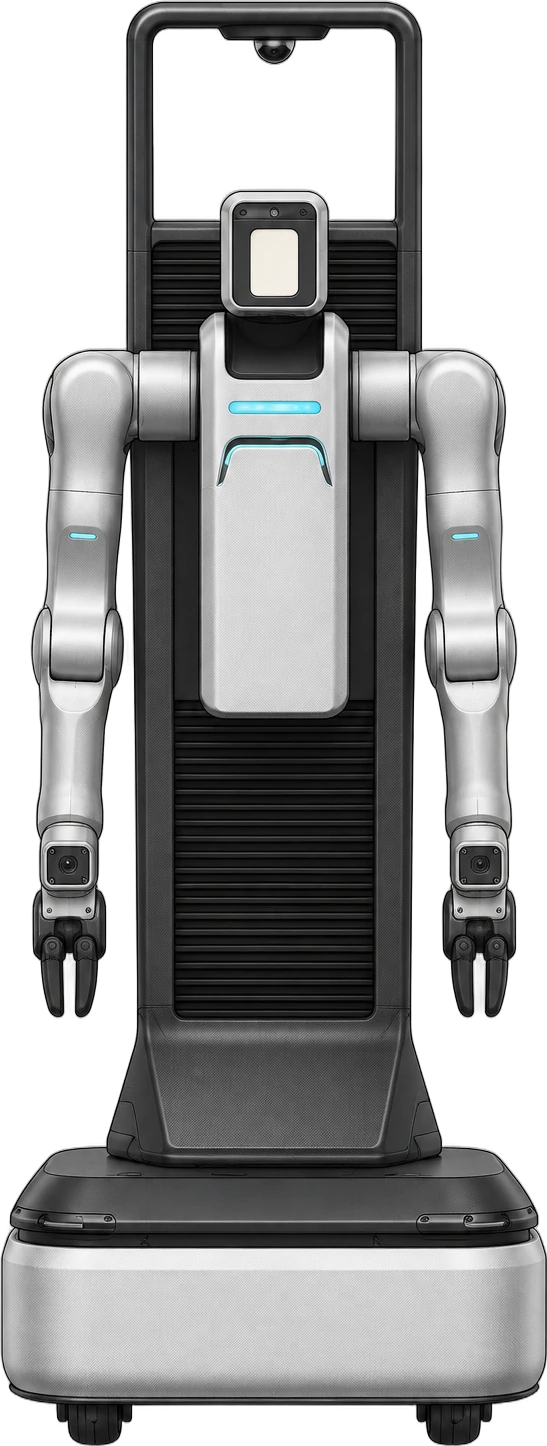
지금은 ② 프로토타입 단계예요. 파스트(法士特) 그룹 'WEIBOT'의 유연 제조용 바퀴형 양팔 로봇으로, 높은 기둥형 몸체에 카메라 머리와 7자유도 생체모방 양팔을 달아 부품 적재·하역, 단자 삽입, 물류 이송을 겨냥해요. 고정밀 힘 제어와 다중 깊이·비전 센서, 핫스왑 배터리 교체를 갖췄어요.
- 키 cm
- 162공식
- 무게 kg
- 230공식
- 전신 자유도 축
- —값 없음 (미공개이거나 아직 확인하지 못함)
- 가반하중 kg
- 10추정
- 가격
- —값 없음 (미공개이거나 아직 확인하지 못함)
한눈에 읽기
어디에 쓰이나
- 공개된 용도: 산업·물류
- ② 프로토타입: 동작하는 시제품이 공개됐지만 고객 현장에는 들어가지 않은 단계.
- 바퀴형
확인된 정보
- 공식 회사가 직접 밝힌 값: 키, 무게, 한 팔 자유도, 구동 시간, 배터리, 배터리 교체, 센서
- 마지막 확인 2026.10
확인이 필요한 정보
- 추정한 값: 가반하중
- 아직 공개되지 않은 기본 사양: 전신 자유도, 가격
스펙
값은 공식 발표·보도 기준이에요. 루머 추정 값만 따로 표시해요.| 크기 | |
|---|---|
| 키 (cm) | 162공식 |
| 무게 (kg) | 230공식 |
| 관절 | |
| 한 팔 자유도 (축) | 7공식 |
| 손 | |
| 가반하중 (kg) | 10추정 |
| 전원 | |
| 구동 시간 (시간) | 5공식 |
| 배터리 (kWh) | 2공식 |
| 배터리 교체 | 교체식 (핫스왑)공식 |
| 연산·센서 | |
| 센서 | 다수 깊이·비전 센서, 고정밀 힘 제어공식 |
값별 메모 2개 보기
- 키
- 770×620×1620mm
- 가반하중
- 공식 한 팔 5kg × 2
실루엣 · 실제 외형 아님
- 키 162cm ( 공식)
- 무게 230kg ( 공식)
실제 외형이 아니라 공개·보도된 스펙으로 그린 실루엣이에요.
공식 페이지: chinafastgear.com
비교해 볼 만한 로봇
vs ugo Novavs AI Workervs Spaceo M1vs Walker Cvs DexForce W1 Provs ALICE 4
출처 1건
- chinafastgear.com [1]