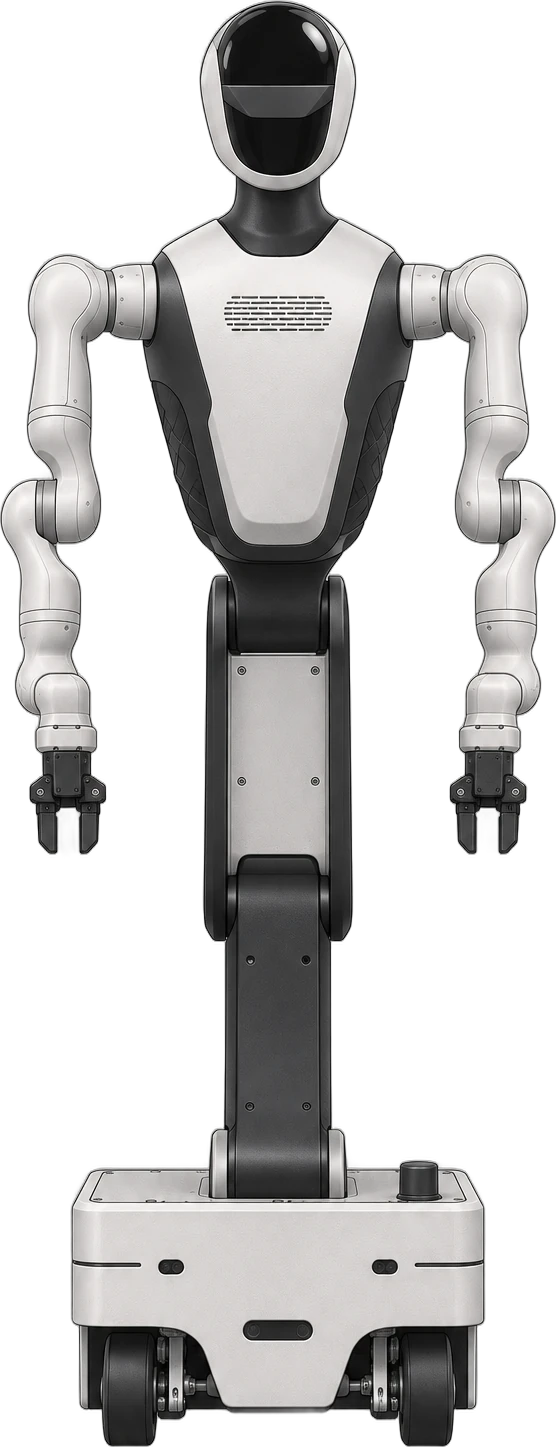
지금은 ④ 양산 단계예요. 베이징이공대 계열 리궁화후이(HARIBIT)의 바퀴형 상체 휴머노이드로, 이동 베이스 위에 머리와 6관절 양팔을 얹고 승강·회전·피치·허리 굽힘을 조합한 34자유도 몸체를 갖췄어요. 275 TOPS 탑재 연산과 SLAM 라이다 자율 주행을 내세워 연구·교육, 창고 물류, 상업 서비스, 위험 작업 현장을 겨냥해요.
- 키 cm
- 121공식
- 무게 kg
- 132공식
- 전신 자유도 축
- 34공식
- 가반하중 kg
- 10공식
- 가격
- —값 없음 (미공개이거나 아직 확인하지 못함)
한눈에 읽기
어디에 쓰이나
- 공개된 용도: 산업·물류 · 연구·교육 · 상업·서비스
- ④ 양산: 생산 라인에서 대량 생산을 시작했거나 대량 납품 중인 단계.
- 바퀴형
확인된 정보
- 공식 회사가 직접 밝힌 값: 키, 무게, 전신 자유도, 한 팔 자유도, 최고 속도, 가반하중, 구동 시간, 충전 시간 외 4개
- 마지막 확인 2026.10
확인이 필요한 정보
- 아직 공개되지 않은 기본 사양: 가격
스펙
값은 공식 발표·보도 기준이에요. 루머 추정 값만 따로 표시해요.| 크기 | |
|---|---|
| 키 (cm) | 121공식 |
| 무게 (kg) | 132공식 |
| 관절 | |
| 전신 자유도 (축) | 34공식 |
| 한 팔 자유도 (축) | 6공식 |
| 이동 | |
| 최고 속도 (km/h) | 5.4공식 |
| 손 | |
| 가반하중 (kg) | 10공식 |
| 전원 | |
| 구동 시간 (시간) | 5공식 |
| 충전 시간 (시간) | 2.5공식 |
| 연산·센서 | |
| 연산 장치 | 메모리 64GB / 저장 1TB 제어기 (칩명 미공개)공식 |
| 연산 성능 (TOPS) | 275공식 |
| 센서 | SLAM 라이다, 레이저 스캔 장애물 회피, 충돌 감지공식 |
| 소프트웨어 | |
| SDK·개발 환경 | ROS2, API공식 |
값별 메모 6개 보기
- 키
- 접은 상태 외형 655×696×1210mm
- 전신 자유도
- 공식 '전신 34자유도'. 양팔 합계 12관절
- 한 팔 자유도
- 반복 정밀도 ±0.05mm
- 최고 속도
- ≤1.5m/s
- 가반하중
- 정격 하중
- 연산 장치
- 공식: 7B급 모델 로컬 추론
실루엣 · 실제 외형 아님
- 키 121cm ( 공식)
- 무게 132kg ( 공식)
- 전신 자유도 34축 ( 공식)
실제 외형이 아니라 공개·보도된 스펙으로 그린 실루엣이에요.
공식 페이지: haribit.com
비교해 볼 만한 로봇
출처 1건
- haribit.com [1]