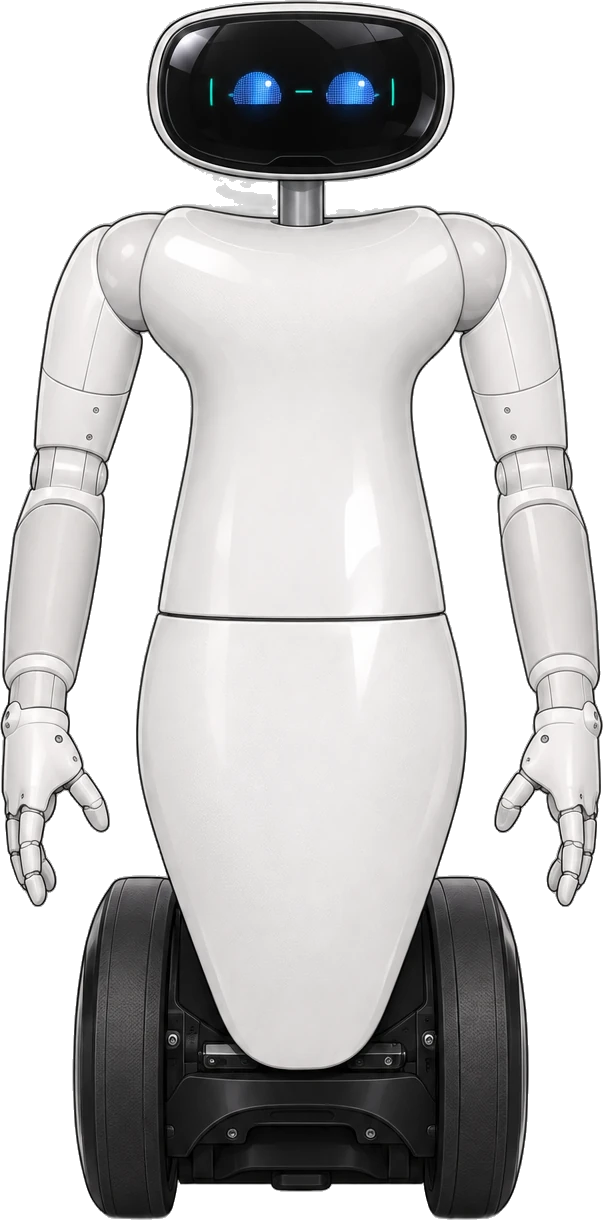
2016년 7월에 공개됐고, 지금은 ② 프로토타입 단계예요. IIT가 2016년 7월 공개한 바퀴형 서비스 휴머노이드로, 플라스틱·탄소섬유·금속을 섞어 값싸게 만들고 몸통을 늘여 높은 곳의 물건을 집도록 설계했어요. 가정·병원 보조용을 목표로 했으나 대량 판매로 이어지지는 않았고 연구 플랫폼으로 쓰였어요.
- 키 cm
- 120공식
- 무게 kg
- 51공식
- 전신 자유도 축
- —값 없음 (미공개이거나 아직 확인하지 못함)
- 가반하중 kg
- 1공식
- 가격
- —값 없음 (미공개이거나 아직 확인하지 못함)
한눈에 읽기
어디에 쓰이나
- 공개된 용도: 상업·서비스 · 연구·교육
- ② 프로토타입: 동작하는 시제품이 공개됐지만 고객 현장에는 들어가지 않은 단계.
- 바퀴형
확인된 정보
- 공식 회사가 직접 밝힌 값: 키, 무게, 한 팔 자유도, 머리·목 자유도, 최고 속도, 한 손 자유도, 가반하중, 촉각 센서 외 6개
- 마지막 확인 2019.08
확인이 필요한 정보
- 아직 공개되지 않은 기본 사양: 전신 자유도, 가격
스펙
값은 공식 발표·보도 기준이에요. 루머 추정 값만 따로 표시해요.| 크기 | |
|---|---|
| 키 (cm) | 120공식 |
| 무게 (kg) | 51공식 |
| 관절 | |
| 한 팔 자유도 (축) | 8공식 |
| 머리·목 자유도 (축) | 2공식 |
| 이동 | |
| 최고 속도 (km/h) | 2.2공식 |
| 손 | |
| 한 손 자유도 (축) | 4공식 |
| 가반하중 (kg) | 1공식 |
| 촉각 센서 | 손에 IIT 자체 압력 감지 인공피부(분산 압력 센서)공식 |
| 전원 | |
| 구동 시간 (시간) | 3공식 |
| 연산·센서 | |
| 연산 장치 | Nano-ITX i7 컴퓨터 2대 + MYIR Xilinx Z-turn 보드공식 |
| 라이다 | 베이스 Robopeak RPLidar 레이저 센서공식 |
| 센서 | 머리 XtionPro Live RGBD + Leopard Imaging OV580 쌍안 카메라, 마이크 2, 팔 6축 힘토크 센서 2, 손 압력 감지 인공피부, 관절 엔코더·IMU, 베이스 RPLidar공식 |
| 소프트웨어 | |
| SDK·개발 환경 | YARP 오픈소스 API, ROS 연동, Gazebo·RViz 시뮬레이션공식 |
| 공개 자료 | YARP 기반 오픈소스 API 제공공식 |
값별 메모 7개 보기
- 키
- 공식 사양서: 기본 1.2m, 몸통 승강으로 1.15~1.35m. 2016년 발표 때는 125~140cm로 소개
- 무게
- 배터리 포함 총 51kg (R1 mark 1 기준 공식 사양서)
- 한 팔 자유도
- 양팔 각 8자유도. 머리 2자유도, 몸통 높이 조절 기구(200mm) 별도
- 최고 속도
- 2륜 구동, 소프트웨어로 최고 0.6m/s 제한
- 한 손 자유도
- 한 손 4자유도·구동 2개(2 DOA), 손끝 힘 약 20N
- 가반하중
- 한 팔 목표 하중 1kg (팔을 뻗어 몸에서 0.6m 거리 기준). 가까운 거리에서는 더 큼
- 구동 시간
- 베이스 탑재 배터리, 3시간 작동 설계
실루엣 · 실제 외형 아님
- 키 120cm ( 공식)
- 무게 51kg ( 공식)
- 한 손 자유도 4축 ( 공식)
실제 외형이 아니라 공개·보도된 스펙으로 그린 실루엣이에요.