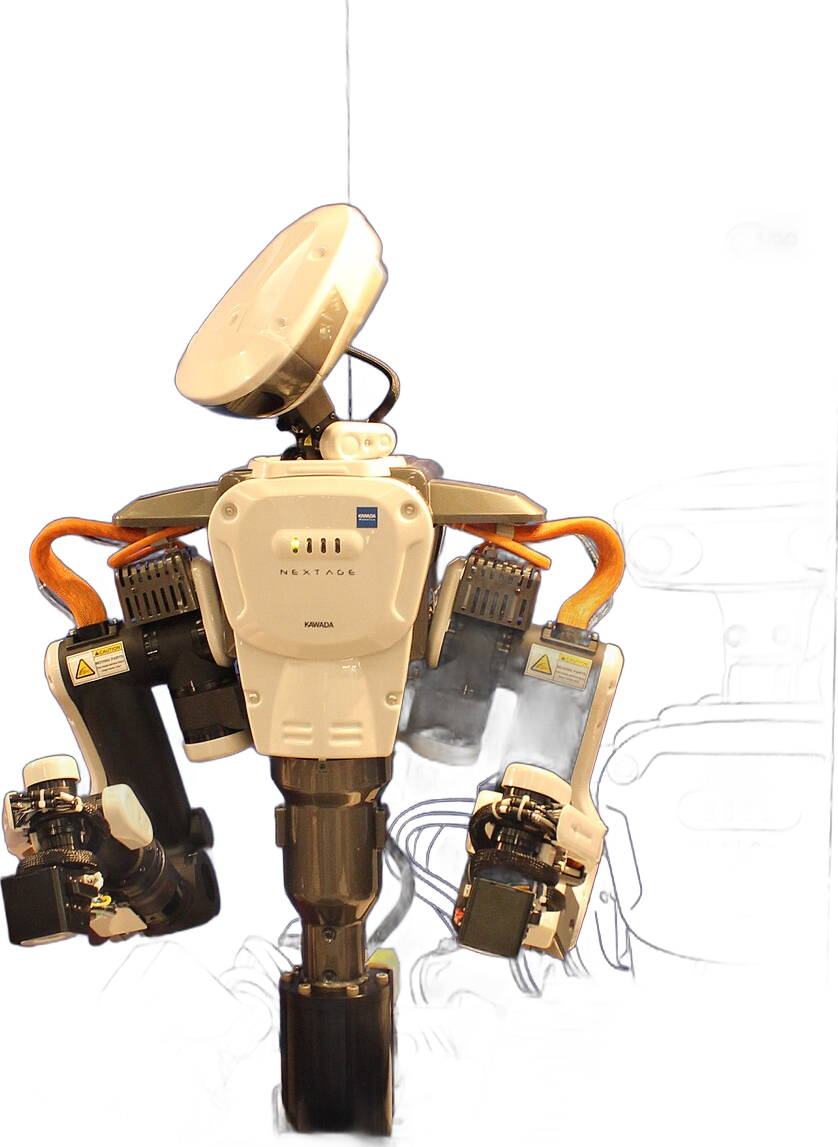
 사진 · 배경 제거
지금은 ⑤ 판매 중 단계예요(주문할 수 있음). 가와다로보틱스의 인간형 상체 양팔 산업용 로봇으로 머리 카메라와 6축 양팔, 허리 축을 갖췄어요. 이동식 카트 위에 설치돼 공장 라인에서 쓰이고 ROS 기반 개방형(NEXTAGE OPEN)도 연구용으로 보급됐어요.
- 키 cm
- 169공식
- 무게 kg
- 36공식
- 전신 자유도 축
- 15공식
- 가반하중 kg
- 5공식
- 가격
- —값 없음 (미공개이거나 아직 확인하지 못함)
한눈에 읽기
어디에 쓰이나
- 공개된 용도: 산업·물류 · 연구·교육
- ⑤ 판매 중: 가격이 공개되고 일반 고객이 주문할 수 있는 단계.
- 바퀴형
확인된 정보
- 공식 회사가 직접 밝힌 값: 키, 무게, 전신 자유도, 한 팔 자유도, 허리 자유도, 머리·목 자유도, 구동 방식, 한 손 하중 외 5개
- 마지막 확인 2026.10
확인이 필요한 정보
- 아직 공개되지 않은 기본 사양: 구동 시간, 가격
스펙
값은 공식 발표·보도 기준이에요. 루머 추정 값만 따로 표시해요.| 크기 | |
|---|---|
| 키 (cm) | 169공식 |
| 무게 (kg) | 36공식 |
| 관절 | |
| 전신 자유도 (축) | 15공식 |
| 한 팔 자유도 (축) | 6공식 |
| 허리 자유도 (축) | 1공식 |
| 머리·목 자유도 (축) | 2공식 |
| 구동 방식 | electric (전 15축 80W 미만 저출력 모터)공식 |
| 손 | |
| 한 손 하중 (kg) | 2.5공식 |
| 가반하중 (kg) | 5공식 |
| 연산·센서 | |
| 연산 장치 | 컨트롤 박스 CXA: QNX Neutrino RTOS(모션 제어) + Windows 10 IoT Enterprise(영상 인식·UI)공식 |
| 카메라 (개) | 4공식 |
| 센서 | 머리 스테레오 비전(USB 3.0), 각 팔 핸드 카메라, 어깨·팔꿈치 전자기 브레이크(낙하 방지)공식 |
| 소프트웨어 | |
| SDK·개발 환경 | ROS 기반 NEXTAGE OPEN공식 |
값별 메모 6개 보기
- 키
- NXA 외형도: 받침대(760mm) 포함 전고 1690mm, 로봇 본체 840mm, 폭 620mm
- 무게
- NXA 로봇 본체 36kg, 받침대 포함 약 150kg. 소형 NEXTAGE Fillie는 28.5kg
- 전신 자유도
- 팔 6×2, 목 2, 허리 1
- 한 손 하중
- 한 팔 정격 2.5kg, 최대 3.0kg (양팔 정격 5.0kg·최대 6.0kg)
- 가반하중
- NXA OPEN 팔당 2.5kg ×2 합산
- 카메라
- 머리 스테레오 카메라(2) + 각 팔 핸드 카메라(USB 3.0, 옵션) 2
NEXTAGE 나사 체결 적용 사례 영상 (모델 소개 영상 아님)
 NEXTAGE 관련 영상
키 비율
공식 페이지: nextage.kawadarobot.co.jp
비교해 볼 만한 로봇
vs Embodied Tiangong 3.0vs 夏澜 S02vs Lumen H1vs NEOvs Clone Alphavs Galaxea R1 Pro
이미지 출처
- 2015년 리옹 Innorobo 전시회의 NEXTAGE · 사진: Xavier Caré · CC BY-SA 4.0 · 배경 제거 · 원본