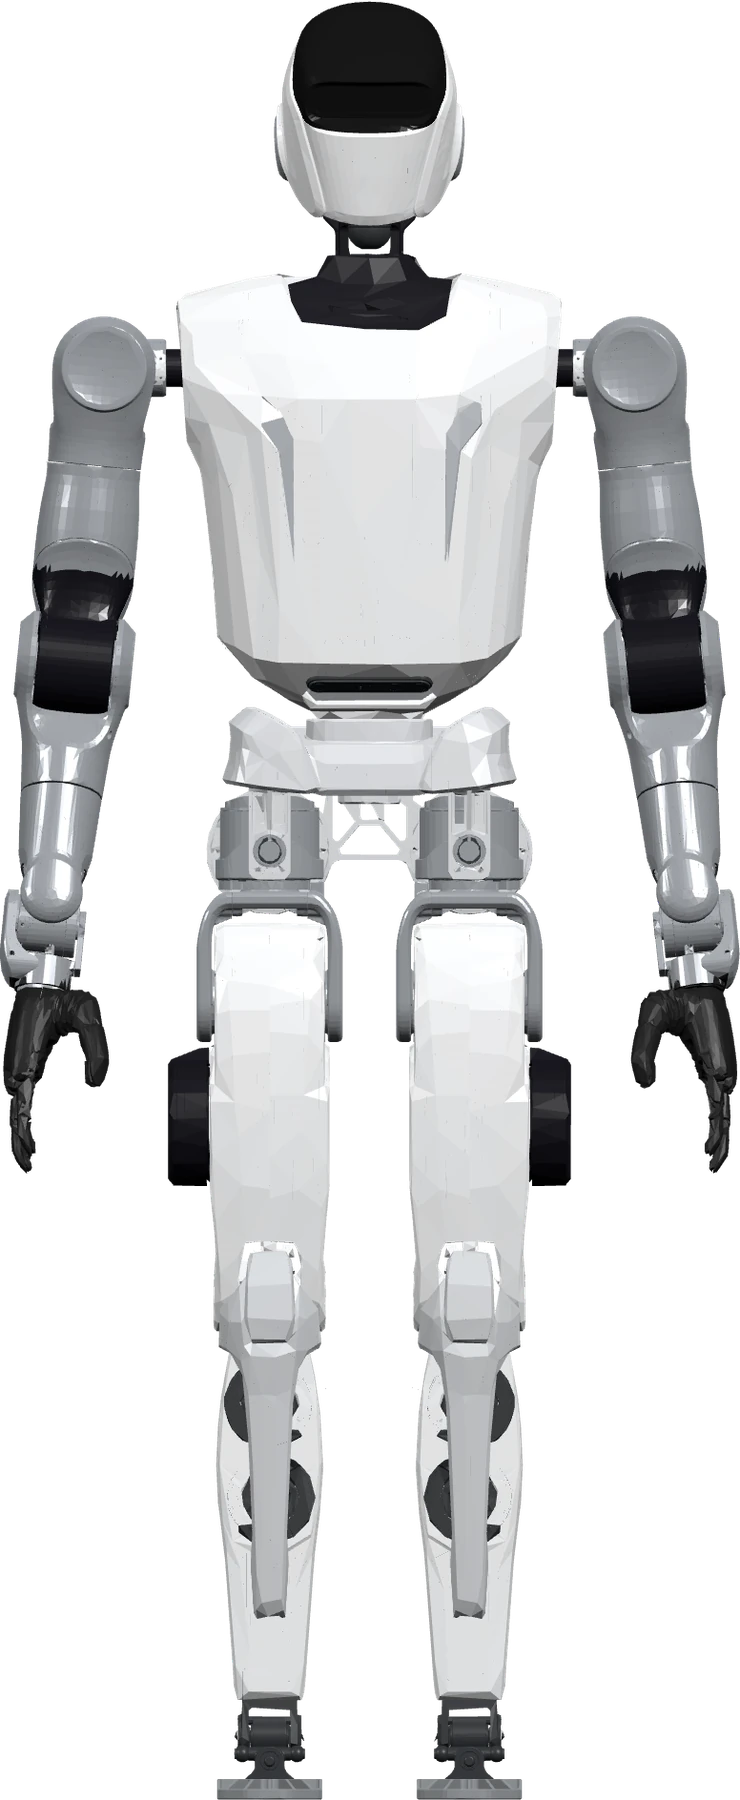
2025년 11월에 공개됐고, 지금은 ④ 양산 단계예요. 러쥐(乐聚) 로보틱스의 5세대 풀사이즈 휴머노이드로, 이족 보행과 바퀴형(KUAVO 5-W) 모드를 전환하는 모듈형 구조이며 화웨이 판구(Pangu) 모델과 하모니OS 계열 KaihongOS를 탑재했어요. 이전 모델은 KUAVO 4 Pro(약 1.66m·45kg)이며, 회사는 2025년 KUAVO 시리즈 577대를 판매하고 2026년 5월 선전 창업판 IPO 심사에 들어갔어요.
- 키 cm
- 173공식
- 무게 kg
- 63.5공식
- 전신 자유도 축
- 29공식
- 가반하중 kg
- 10보도
- 가격
- $50K루머
한눈에 읽기
어디에 쓰이나
- 공개된 용도: 연구·교육 · 산업·물류
- ④ 양산: 생산 라인에서 대량 생산을 시작했거나 대량 납품 중인 단계.
- 혼합형
- 부품 공급 관계 2건
- 사용하는 피지컬 AI 모델 1개
확인된 정보
- 공식 회사가 직접 밝힌 값: 키, 무게, 전신 자유도, 최고 속도, 한 손 자유도, 구동 시간, 연산 장치, 센서 외 2개
- 보도 언론 보도로 알려진 값: 가반하중, AI 모델, 생산·출하
- 마지막 확인 2026.10
확인이 필요한 정보
- 루머로만 알려진 값: 가격
- 추정한 값: 구동 방식, 배터리
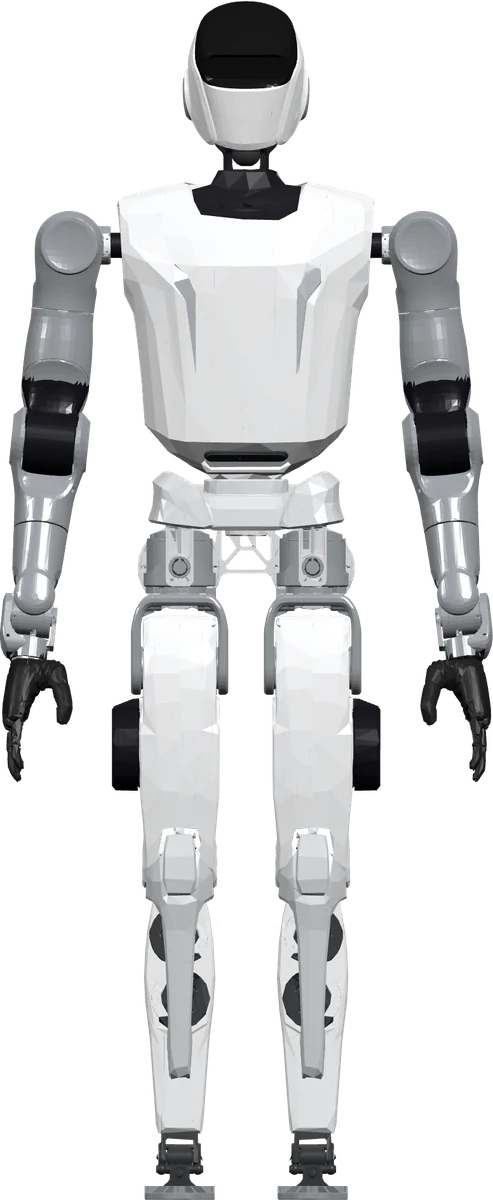
- 실물 사진이 없어 제조사 공개 3D 모델 렌더를 보여 줘요
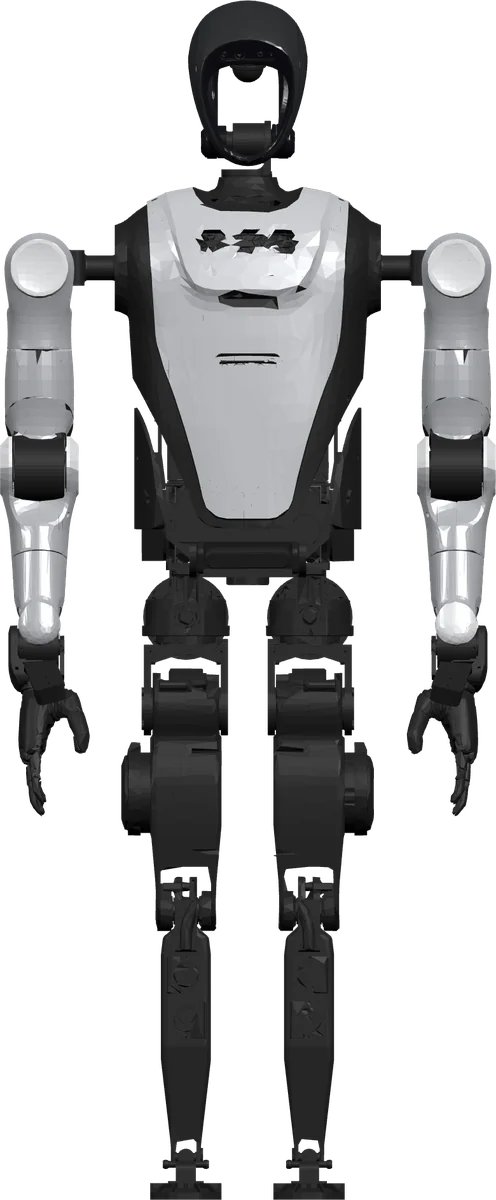
세대별 진화
- KUAVO
- KUAVO 4 Pro
- KUAVO 5
스펙
값은 공식 발표·보도 기준이에요. 루머 추정 값만 따로 표시해요.| 크기 | |
|---|---|
| 키 (cm) | 173공식 |
| 무게 (kg) | 63.5공식 |
| 관절 | |
| 전신 자유도 (축) | 29공식 |
| 구동 방식 | 전기식추정 |
| 이동 | |
| 최고 속도 (km/h) | 5공식 |
| 손 | |
| 한 손 자유도 (축) | 6공식 |
| 가반하중 (kg) | 10보도 |
| 전원 | |
| 구동 시간 (시간) | 1공식 |
| 배터리 (kWh) | 0.36추정 |
| 연산·센서 | |
| 연산 장치 | 하위 제어: GENE-MTH6 산업용 보드(Intel Core Ultra 7 255H, Arc 140T GPU, 64GB) / 상위: NVIDIA Jetson Orin NX(진계판) 또는 Jetson AGX Orin(MaxA·MaxB)공식 |
| 센서 | Orbbec Gemini-335L 양안 깊이카메라(머리), Livox Mid-360 LiDAR, 6-마이크 어레이(360° 음원 정위), IMU, 관절 온도센서(LB01), MaxA/MaxB 손목 RealSense D405 ×2공식 |
| AI 모델 | 화웨이 Pangu(판구) 피지컬 AI 파운데이션 모델 연동(HDC2024) + 공식 SDK 문서의 Doubao(豆包) 실시간 음성 대모델 상호작용·모방학습(IL) 기반 분류 사례, '대뇌-소뇌-로컬' 풀스택보도 |
| 소프트웨어 | |
| SDK·개발 환경 | catkin 기반 ROS 워크스페이스 + 팔 모터 ruiwo C++/Python SDK공식 |
| 공개 자료 | kuavo-ros-opensource (MIT): MPC-WBC 제어, MuJoCo/Gazebo/Isaac Sim, Quest3 원격조작공식 |
| 가격·생산 | |
| 가격 | $50K루머 |
| 생산·출하 | KUAVO 시리즈 2025년 577대 판매(2024년 32대), 연산 1만 대 규모 공장 보도보도 |
값별 메모 14개 보기
- 키
- 레주 공식 오픈소스 문서(kuavo-ros-opensource) KUAVO 5 진계판/MaxA/MaxB 공통 1.73m. 기존 168cm(humanoid.press)·170cm(애그리게이터)는 공식 문서와 불일치하여 교체. 바퀴형 5-W는 2,200mm(승강 1,100mm)
- 무게
- 공식 문서 63.5kg. 기존 55kg·45~50kg 수치는 공식 문서와 불일치하여 교체. 5-W 바퀴형은 245kg
- 전신 자유도
- 말단(손/그리퍼) 제외: 머리 2, 팔 7×2, 다리 6×2, 허리 1. MaxA/MaxB의 6자유도 손 포함 시 41. 기존 40(humanoid.press)은 공식 문서에 없는 수치
- 구동 방식
- 공식 문서에 관절별 정격 토크(최대 무릎 90N·m)·정격 속도(rpm) 표 제공
- 최고 속도
- 달리기 5km/h, 보행 0.4m/s(공식 문서). 기존 1.39m/s 보행 수치는 공식 문서와 불일치. 5-W 바퀴형 내비게이션 최대 1.5m/s
- 한 손 자유도
- MaxA(덱스터러스 핸드)·MaxB(촉각 덱스터러스 핸드) 6자유도. 진계판은 2지 그리퍼(1자유도, 파지력 180N). 기존 10(오지 손) 수치는 공식 문서와 불일치
- 가반하중
- 상체 양팔 10kg, 전체 하중 20kg / 공식 문서에 이족형 하중 미기재. 5-W 바퀴형은 단팔 최대 5kg(공식)
- 구동 시간
- 이족형 보행 지속 1시간(60V 6Ah, 충전 ≤1.5h, 몸통 교체형 배터리). 기존 '8시간 이상'(mikekalil) 보도는 공식 문서와 불일치. 5-W 바퀴형은 ≥6시간
- 배터리
- 공식 문서 60V × 6Ah로 계산(0.36kWh)
- AI 모델
- KUAVO 5 전용 파운데이션 모델명은 미공개. 오픈소스 학습·배포 도구 LejuLab-Train/Deploy 공개
- SDK·개발 환경
- v4.x 기준
- 공개 자료
- 저장소는 Kuavo v4.x 대상, 5세대 지원 여부 미확인
- 가격
- 공식 가격 미공개. 집계 사이트 추정 $38,000~$50,000, 5-W는 $45,000~60,000 추정 / 투자설명서 기준 2025년 Kuavo 시리즈 매출 1.78억 위안 ÷ 577대 ≈ 대당 약 30.8만 위안(약 4.3만 달러) — 직접 계산, 서비스 매출 포함 가능. 2025년 평균판매가 전년 대비 -25.56%
- 생산·출하
- 선전증권거래소 창업판 IPO 투자설명서(2026-05-19 접수) 기준 시리즈 전체 수치. 2025년 Kuavo 매출 1.78억 위안(회사 매출의 69.5%), 용도별 데이터 수집 약 45%·교육연구 32.5%·상업서비스 18.7%·산업 3.88%. IDC 기준 2025년 휴머노이드 출하 세계 3위
실루엣 · 실제 외형 아님
- 키 173cm ( 공식)
- 무게 63.5kg ( 공식)
- 전신 자유도 29축 ( 공식)
- 한 손 자유도 6축 ( 공식)
실제 외형이 아니라 공개·보도된 스펙으로 그린 실루엣이에요.
공식 페이지: lejurobot.com
비교해 볼 만한 로봇
vs Expedition A3vs Apollo 2vs T800vs Figure 03vs Galbot G1vs Optimus V3
부품 공급 관계
| 부품 | 공급사 | 제품 | 신뢰도 |
|---|---|---|---|
| 비전·라이다 | 리얼센스 | RealSense D405 손목 카메라 ×2 (MaxA/MaxB) | 공식 |
| AI 칩 | 디로보틱스(地瓜机器人) | RDK S100 로봇 개발키트 | 보도 |
사용하는 피지컬 AI 모델
- CloudRobo 피지컬 AI 플랫폼 (Pangu 기반) 시뮬레이션 플랫폼 화웨이(화웨이 클라우드) · 2025-06
화웨이 클라우드가 HDC 2025에서 공개한 Pangu 모델 기반 클라우드 피지컬 AI 플랫폼으로, 멀티모달 생성·계획·실행 3대 모델과 데이터 합성·시뮬레이션·엣지-클라우드 배포를 제공해요. 화웨이는 로봇 본체를 만들지 않고 R2C 프로토콜로 파트너를 모어요.
이미지 출처
- KUAVO 5 3D 모델 렌더 · 원본 KUAVO 5 (ROBOT_VERSION 56, biped_s56 MJCF, 29자유도 + 고정형 손 메시) (src/kuavo_assets/models/biped_s56/xml/biped_s56.xml) · © Leju(Shenzhen)Robotics Co.Ltd. · MIT · 원본 저장소 · 가공: 공개 3D 모델을 형상 변경 없이 정면 직교 투영으로 렌더, 관절 자세만 조정(서 있는 자세, 4개 관절), 부위별 단색을 공식 사진 참고로 지정(로고·무늬 없음), 투명 배경 WebP로 저장 · 색상은 공식 사진 참고 근사 (참고 사진: 1 2) · 확인일 2026-10-29