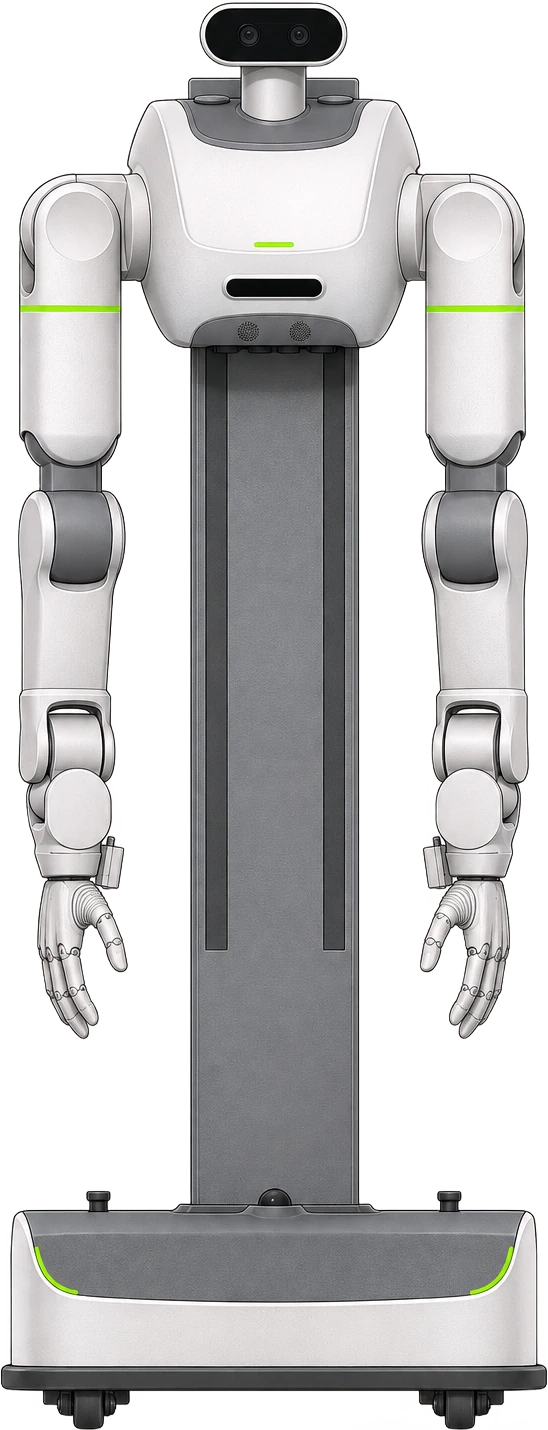
2026년 8월에 공개됐고, 지금은 ③ 시범 투입 단계예요. 루모스 로보틱스(鹿明)가 2026년 8월 내놓은 중하중 바퀴형 양팔 휴머노이드로, 7자유도 양팔이 정격 30kg·최대 50kg을 들고 전방향 조향 바퀴로 움직이며 8시간 이상 작동해요. 미쓰비시전기 PLC 생산라인에서 검사·나사 체결·운반 작업에 투입되고 있으며, 위험 환경에서는 VR 원격조작도 지원해요.
- 키 cm
- 165공식
- 무게 kg
- 350공식
- 전신 자유도 축
- 22공식
- 가반하중 kg
- 30공식
- 가격
- —값 없음 (미공개이거나 아직 확인하지 못함)
한눈에 읽기
어디에 쓰이나
- 공개된 용도: 산업·물류
- ③ 시범 투입: 공장·물류센터 등 실제 고객 현장에서 시험 운용 중인 단계.
- 바퀴형
확인된 정보
- 공식 회사가 직접 밝힌 값: 키, 무게, 전신 자유도, 한 팔 자유도, 최대 관절 토크, 구동 방식, 최고 속도, 가반하중 외 6개
- 마지막 확인 2026
확인이 필요한 정보
- 아직 공개되지 않은 기본 사양: 가격
스펙
값은 공식 발표·보도 기준이에요. 루머 추정 값만 따로 표시해요.| 크기 | |
|---|---|
| 키 (cm) | 165공식 |
| 무게 (kg) | 350공식 |
| 관절 | |
| 전신 자유도 (축) | 22공식 |
| 한 팔 자유도 (축) | 7공식 |
| 최대 관절 토크 (N·m) | 380공식 |
| 구동 방식 | 전기식공식 |
| 이동 | |
| 최고 속도 (km/h) | 5.4공식 |
| 손 | |
| 가반하중 (kg) | 30공식 |
| 전원 | |
| 구동 시간 (시간) | 8공식 |
| 배터리 교체 | 교체식(핫스왑), 자동 교체·자동 충전 선택공식 |
| 연산·센서 | |
| 연산 장치 | NVIDIA Jetson AGX Orin공식 |
| 연산 성능 (TOPS) | 275공식 |
| 라이다 | 베이스 3D 라이다 2개(+후면 상단 1개 선택)공식 |
| 센서 | 손목 카메라 2, 머리 카메라 1, 6축 힘/토크 센서 2, 범퍼 스트립, 4채널 마이크공식 |
값별 메모 6개 보기
- 무게
- 350kg 이하(배터리 포함)
- 구동 방식
- 유성 감속 관절 모듈
- 최고 속도
- 1.5m/s 이하
- 가반하중
- 양팔 정격 30kg, 최대 50kg
- 구동 시간
- 8시간 이상
- 배터리 교체
- 48V LiFePO4 19.5Ah×2
실루엣 · 실제 외형 아님
- 키 165cm ( 공식)
- 무게 350kg ( 공식)
- 전신 자유도 22축 ( 공식)
실제 외형이 아니라 공개·보도된 스펙으로 그린 실루엣이에요.
공식 페이지: lumosbot.tech
비교해 볼 만한 로봇
출처 1건
- lumosbot.tech [1]