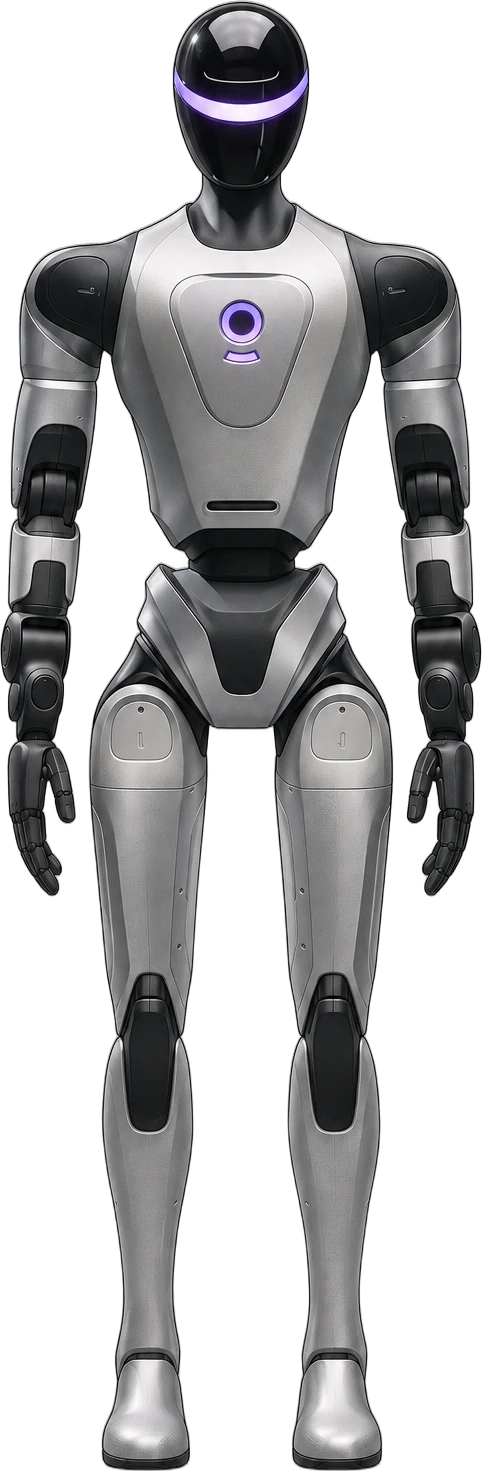
2026년 7월에 공개됐고, 지금은 ② 프로토타입 단계예요. 모파위안쯔(MagicLab)가 WAIC 2026에서 공개한 키 180cm 플래그십 풀사이즈 이족 휴머노이드로, 31 능동 자유도와 고토크 자체 관절로 덩크·탁구 같은 고동적 동작을 시연했어요. 항공우주 복합소재 섀시와 핫스왑 듀얼 배터리, Orin NX 연산 모듈을 갖췄어요.
- 키 cm
- 180공식
- 무게 kg
- 70공식
- 전신 자유도 축
- 31공식
- 가반하중 kg
- —값 없음 (미공개이거나 아직 확인하지 못함)
- 가격
- —값 없음 (미공개이거나 아직 확인하지 못함)
한눈에 읽기
어디에 쓰이나
- 공개된 용도: 상업·서비스 · 연구·교육
- ② 프로토타입: 동작하는 시제품이 공개됐지만 고객 현장에는 들어가지 않은 단계.
- 이족 보행형
- 부품 공급 관계 1건
확인된 정보
- 공식 회사가 직접 밝힌 값: 키, 무게, 전신 자유도, 한 팔 자유도, 구동 방식, 배터리 교체, 연산 장치, 센서
- 보도 언론 보도로 알려진 값: 최대 관절 토크
- 마지막 확인 2026.10
확인이 필요한 정보
- 아직 공개되지 않은 기본 사양: 가반하중, 구동 시간, 가격
스펙
값은 공식 발표·보도 기준이에요. 루머 추정 값만 따로 표시해요.| 크기 | |
|---|---|
| 키 (cm) | 180공식 |
| 무게 (kg) | 70공식 |
| 관절 | |
| 전신 자유도 (축) | 31공식 |
| 한 팔 자유도 (축) | 7공식 |
| 최대 관절 토크 (N·m) | 450보도 |
| 구동 방식 | 전기식공식 |
| 전원 | |
| 배터리 교체 | 핫스왑 듀얼 배터리(18Ah)공식 |
| 연산·센서 | |
| 연산 장치 | 8코어 CPU + NVIDIA Orin NX공식 |
| 센서 | 스테레오 카메라 모듈공식 |
값별 메모 2개 보기
- 전신 자유도
- 머리 2 + 팔 7×2 + 허리 3 + 다리 6×2
- 최대 관절 토크
- 발표 기사 피크 450N·m, 공식 페이지는 최대 400N·m 이상
실루엣 · 실제 외형 아님
- 키 180cm ( 공식)
- 무게 70kg ( 공식)
- 전신 자유도 31축 ( 공식)
실제 외형이 아니라 공개·보도된 스펙으로 그린 실루엣이에요.
공식 페이지: magiclabglobal.com
비교해 볼 만한 로봇
vs Genie G1vs Digit 5vs 4NE1 Gen 4vs MagicBot D1vs CYBORG-R01vs MATRIX-1
부품 공급 관계
| 부품 | 공급사 | 제품 | 신뢰도 |
|---|---|---|---|
| 비전·라이다 | 허사이(禾赛) | JT 시리즈 라이다 | 공식 |