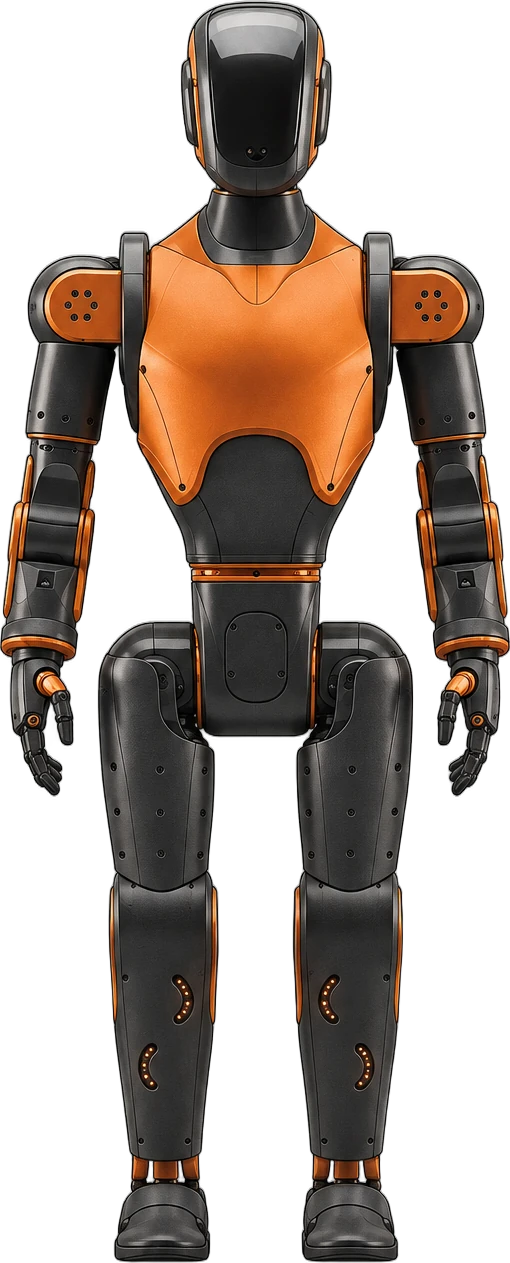
2026년 5월에 공개됐고, 지금은 ⑤ 판매 중 단계예요(주문할 수 있음). 싱가포르 멘로 리서치(Menlo Research)의 오픈소스 이족 휴머노이드로, 약 1.2m·35kg에 구동 관절 25개를 갖추고 기구 CAD·전기 설계·MuJoCo/URDF 모델·펌웨어·부품표를 모두 공개해요. 직접 조립하는 키트(약 1만5천 달러 목표가, 보증금 499달러 주문)로 판매되며, 에이전트 친화 SDK와 시뮬레이션-실기 무조정 전이를 내세워요.
- 키 cm
- 120공식
- 무게 kg
- 35공식
- 전신 자유도 축
- 25공식
- 가반하중 kg
- 5공식
- 가격
- $15K보도
한눈에 읽기
어디에 쓰이나
- 공개된 용도: 연구·교육
- ⑤ 판매 중: 가격이 공개되고 일반 고객이 주문할 수 있는 단계.
- 이족 보행형
확인된 정보
- 공식 회사가 직접 밝힌 값: 키, 무게, 전신 자유도, 한 팔 자유도, 한 다리 자유도, 허리 자유도, 머리·목 자유도, 구동 방식 외 5개
- 보도 언론 보도로 알려진 값: 가격
- 마지막 확인 2026.10
확인이 필요한 정보
- 아직 공개되지 않은 기본 사양: 구동 시간
스펙
값은 공식 발표·보도 기준이에요. 루머 추정 값만 따로 표시해요.| 크기 | |
|---|---|
| 키 (cm) | 120공식 |
| 무게 (kg) | 35공식 |
| 관절 | |
| 전신 자유도 (축) | 25공식 |
| 한 팔 자유도 (축) | 5공식 |
| 한 다리 자유도 (축) | 6공식 |
| 허리 자유도 (축) | 1공식 |
| 머리·목 자유도 (축) | 2공식 |
| 구동 방식 | 전기식공식 |
| 손 | |
| 가반하중 (kg) | 5공식 |
| 연산·센서 | |
| 연산 장치 | Radxa CM5 (모션 제어) + Raspberry Pi 5 (미디어·네트워크)공식 |
| 센서 | IMU, 단안 카메라, 스테레오 마이크 어레이, 스피커공식 |
| 소프트웨어 | |
| SDK·개발 환경 | Asimov Edge/SDK, Isaac Lab·MJLab 학습 템플릿 (클라이언트 SDK 개발 중)공식 |
| 공개 자료 | 기구 CAD, 전기 설계, MJCF/URDF, 펌웨어, 부품표 공개공식 |
| 가격·생산 | |
| 가격 | $15K보도 |
값별 메모 5개 보기
- 키
- 약 1.2m
- 무게
- 약 35kg
- 전신 자유도
- 구동 관절 25(다리 6×2, 팔 5×2, 허리 1, 목 2). 손 없음(손목 확장부로 추가 가능)
- 가반하중
- 팔당 정격 5kg, 피크 15kg
- 가격
- DIY 키트 목표가(부품표 원가 수준). 공식 사이트는 보증금 499달러 주문만 표기, 2만 달러 보도도 있음
실루엣 · 실제 외형 아님
- 키 120cm ( 공식)
- 무게 35kg ( 공식)
- 전신 자유도 25축 ( 공식)
실제 외형이 아니라 공개·보도된 스펙으로 그린 실루엣이에요.
공식 페이지: menlo.ai