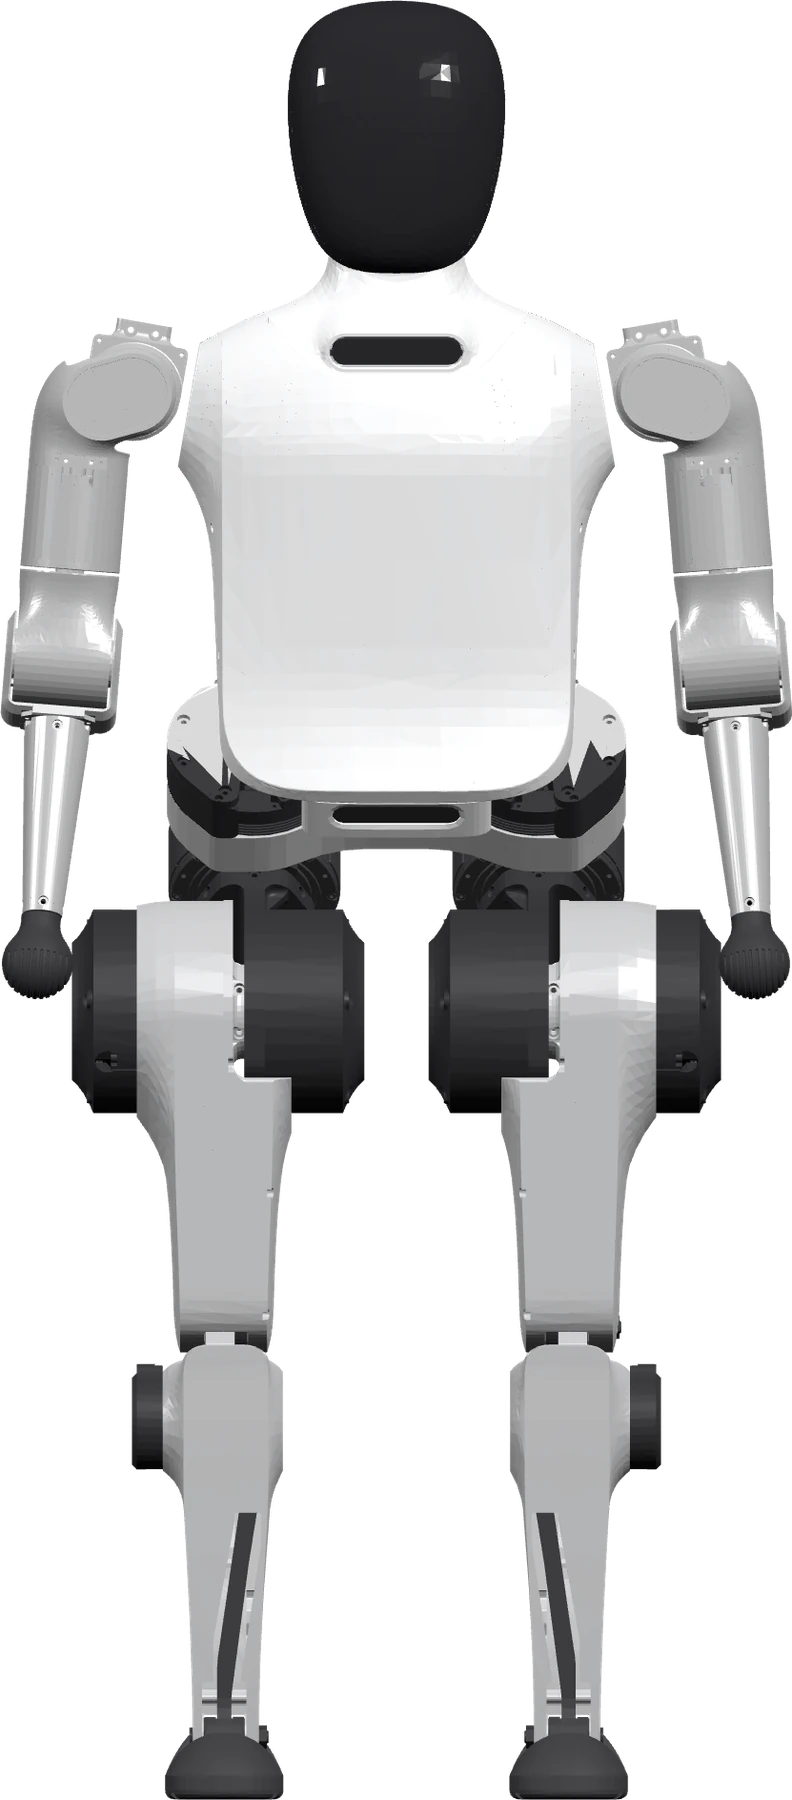
2025년 3월에 공개됐고, 지금은 ⑤ 판매 중 단계예요(주문할 수 있음). 쑹옌둥리(松延动力, Noetix)의 1.2m·30kg 소형 이족 휴머노이드로, 18자유도에 최고 3.5m/s로 달리며 공중제비 등 체조 동작을 선보였어요. 3.99만 위안대 예약가로 화제가 됐고 2025년 4월 베이징 하프마라톤에서 완주했어요.
- 키 cm
- 120보도
- 무게 kg
- 30보도
- 전신 자유도 축
- 18공식
- 가반하중 kg
- 5보도
- 가격
- $6K추정
한눈에 읽기
어디에 쓰이나
- 공개된 용도: 연구·교육 · 공연·엔터
- ⑤ 판매 중: 가격이 공개되고 일반 고객이 주문할 수 있는 단계.
- 이족 보행형
- 부품 공급 관계 1건
확인된 정보
- 공식 회사가 직접 밝힌 값: 전신 자유도
- 보도 언론 보도로 알려진 값: 키, 무게, 한 팔 자유도, 한 다리 자유도, 최대 관절 토크, 구동 방식, 최고 속도, 달리기 속도 외 7개
- 마지막 확인 2026.10
확인이 필요한 정보
- 추정한 값: 배터리, 가격
- 실물 사진이 없어 제조사 공개 3D 모델 렌더를 보여 줘요
스펙
값은 공식 발표·보도 기준이에요. 루머 추정 값만 따로 표시해요.| 크기 | |
|---|---|
| 키 (cm) | 120보도 |
| 무게 (kg) | 30보도 |
| 관절 | |
| 전신 자유도 (축) | 18공식 |
| 한 팔 자유도 (축) | 4보도 |
| 한 다리 자유도 (축) | 5보도 |
| 최대 관절 토크 (N·m) | 150보도 |
| 구동 방식 | 전기식보도 |
| 이동 | |
| 최고 속도 (km/h) | 12.6보도 |
| 달리기 속도 (km/h) | 12.6보도 |
| 손 | |
| 손가락 (개) | 0보도 |
| 가반하중 (kg) | 5보도 |
| 전원 | |
| 구동 시간 (시간) | 2보도 |
| 배터리 (kWh) | 0.34추정 |
| 배터리 교체 | 슬라이드식 교체(5초 이내)보도 |
| 연산·센서 | |
| 연산 성능 (TOPS) | 6보도 |
| 카메라 (개) | 2보도 |
| 소프트웨어 | |
| SDK·개발 환경 | Linux, Python/C++보도 |
| 가격·생산 | |
| 가격 | $6K추정 |
값별 메모 12개 보기
- 키
- 약 1.2m
- 무게
- 약 30kg
- 전신 자유도
- 다리 5×2, 팔 4×2
- 최대 관절 토크
- 피크
- 최고 속도
- 실측 최고 3.5m/s
- 달리기 속도
- 3.5 m/s 주장
- 손가락
- 기본 볼 핸드, 5지 엔드이펙터는 옵션
- 구동 시간
- 약 1~2시간 보도 범위
- 배터리
- 48V × 7Ah 계산
- 연산 성능
- RK3588s; 시연용 Jetson Orin 버전도 있음
- 카메라
- 전방·하향 깊이카메라
- 가격
- 3.99만 위안 예약가 환산. 3.99만은 E1 가격이고 N2는 5.99만이라는 보도도 있음
실루엣 · 실제 외형 아님
- 키 120cm ( 보도)
- 무게 30kg ( 보도)
- 전신 자유도 18축 ( 공식)
실제 외형이 아니라 공개·보도된 스펙으로 그린 실루엣이에요.
비교해 볼 만한 로봇
부품 공급 관계
| 부품 | 공급사 | 제품 | 신뢰도 |
|---|---|---|---|
| 로봇 손 | 인스파이어 로봇(因时机器人) | 덱스터러스 핸드(제품 미특정) | 보도 |
관련 뉴스
노에틱스 (松延动力) 뉴스 · 최신순이미지 출처
- N2 3D 모델 렌더 · 원본 N2 18자유도 (다리 5×2, 팔 4×2, 고정 볼 핸드) — 공식 N2.urdf (resources/robots/N2/urdf/N2.urdf) · © Noetix Robotics · BSD-3-Clause · 원본 저장소 · 가공: 공개 3D 모델을 형상 변경 없이 정면 직교 투영으로 렌더, 관절 자세만 조정(서 있는 자세, 4개 관절), 부위별 단색을 공식 사진 참고로 지정(로고·무늬 없음), 투명 배경 WebP로 저장 · 색상은 공식 사진 참고 근사 (참고 사진: 1 2 3 4) · 확인일 2026-10-29