2024년 3월에 공개됐고, 지금은 ⑤ 판매 중 단계예요(주문할 수 있음). 레인보우로보틱스의 바퀴형 이동 양팔 휴머노이드로, AI 연구용 플랫폼으로 판매되며 2025년 말 누적 130대 이상이 판매되고 쿠팡 물류센터 실증에 투입됐어요. 2026년 10월 현재 이족보행 신형 휴머노이드는 공식 발표되지 않았고, 산업용 후속 모델 RB-Y2는 하드웨어 개발 완료 단계로 보도됐어요.
- 키 cm
- 140공식
- 무게 kg
- 131공식
- 전신 자유도 축
- 24공식
- 가반하중 kg
- 6공식
- 가격
- $80K공식
한눈에 읽기
어디에 쓰이나
- 공개된 용도: 연구·교육 · 산업·물류
- ⑤ 판매 중: 가격이 공개되고 일반 고객이 주문할 수 있는 단계.
- 바퀴형
- 부품 공급 관계 2건
- 이 로봇을 다룬 뉴스 1건
확인된 정보
- 공식 회사가 직접 밝힌 값: 키, 무게, 팔 길이, 전신 자유도, 한 팔 자유도, 머리·목 자유도, 구동 방식, 최고 속도 외 8개
- 보도 언론 보도로 알려진 값: 생산·출하
- 마지막 확인 2026.10
확인이 필요한 정보
- 아직 공개되지 않은 기본 사양: 구동 시간
- 부품 공급 관계 2건 중 1건은 루머예요
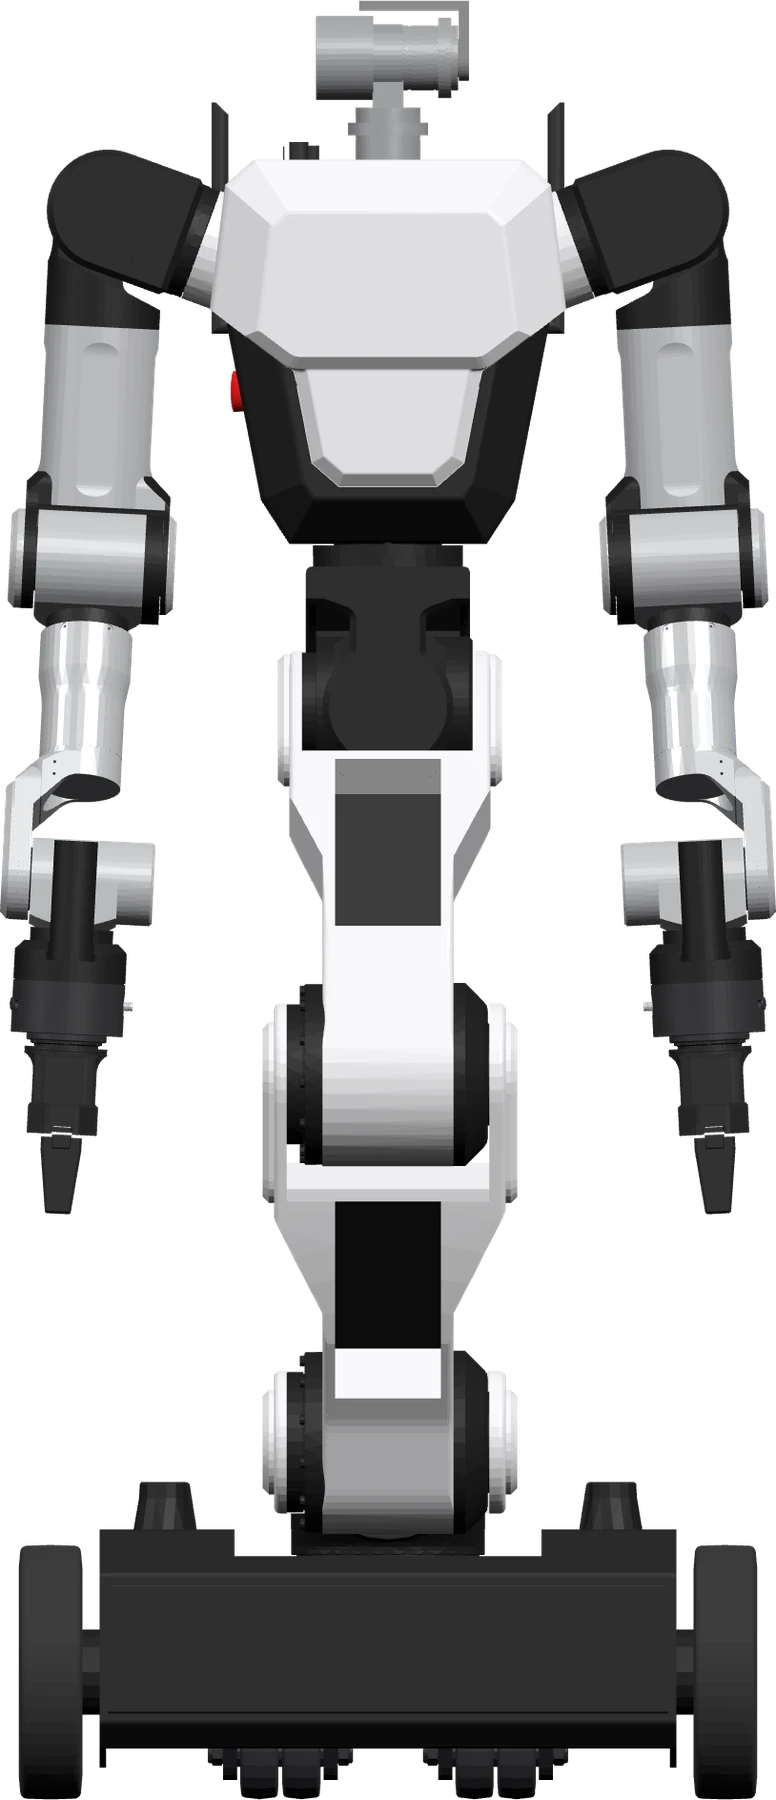
- 실물 사진이 없어 제조사 공개 3D 모델 렌더를 보여 줘요
스펙
값은 공식 발표·보도 기준이에요. 루머 추정 값만 따로 표시해요.| 크기 | |
|---|---|
| 키 (cm) | 140공식 |
| 무게 (kg) | 131공식 |
| 팔 길이 (cm) | 60공식 |
| 관절 | |
| 전신 자유도 (축) | 24공식 |
| 한 팔 자유도 (축) | 7공식 |
| 머리·목 자유도 (축) | 2공식 |
| 구동 방식 | 전기식공식 |
| 이동 | |
| 최고 속도 (km/h) | 5.4공식 |
| 손 | |
| 가반하중 (kg) | 6공식 |
| 전원 | |
| 배터리 (kWh) | 1.25공식 |
| 연산·센서 | |
| 연산 장치 | 듀얼 PC 구조 (실시간 제어 Robot PC + ROS 2/SDK용 User PC), GPU 탑재공식 |
| 센서 | 양팔 내장 F/T 센서(V1.2), 비전 센서 브래킷(카메라 별도)공식 |
| AI 모델 | 자체 파운데이션 모델 없음 — 오픈 SDK·ROS 2, 리더암/VR 원격조작 기반 시연 학습(LfD), 전신·임피던스 제어, URDF/MJCF/USD 시뮬레이션. 행동 생성 (VLA) 모델 적용 인프라(멀티모달 데이터 수집·파인튜닝·추론 파이프라인, Isaac Sim·MuJoCo sim-to-real) 구축 중공식 |
| 소프트웨어 | |
| SDK·개발 환경 | RB-Y1 SDK (ROS 2, 별도 User PC)공식 |
| 공개 자료 | SDK 공개 (GitHub rainbowrobotics/rby1-sdk), URDF/MJCF/USD공식 |
| 가격·생산 | |
| 가격 | $80K공식 |
| 생산·출하 | 2025년 말 누적 판매 130대 이상보도 |
값별 메모 13개 보기
- 키
- 600×690×1,400mm (W×D×H)
- 무게
- A 구성 131kg / M 구성 170kg
- 팔 길이
- 손목까지 600 mm, 손 별도
- 전신 자유도
- 공식 페이지 내 불일치: 특징 설명 24 DoF, 사양표 A 20 / M 26 DoF. 그리퍼 제외 / 사양표 구성: 팔 7×2, 몸통(레그) 6, 머리 2(넥 모듈 옵션), 바퀴 2(A)/4(M)
- 머리·목 자유도
- 목 관절 모듈(yaw/pitch) 옵션
- 구동 방식
- 자체 개발 전동 관절
- 최고 속도
- 주행 속도 1.5 m/s
- 가반하중
- 팔당 3kg
- 배터리
- A: 50V 25Ah(1,250Wh) / M: 50V 50Ah(2,500Wh)
- 연산 장치
- Robot PC 500Hz 실시간 제어 루프, User PC에서 ROS 2·SDK(C++/Python) 실행. CPU/GPU 모델명 미공개
- 공개 자료
- SDK 라이선스는 페이지에 미표기
- 가격
- 2024년 예약판매가. 국내 연구용 9,000만 원 / 상업용 1억 3,000만 원 (VAT 별도)
- 생산·출하
- 2026-04 에이딘로보틱스가 국내 1호 공식 대리점 계약. 2026년 판매 대수는 DART·IR에서 확인되지 않음
 RB-Y1 공식 영상
키 비율
공식 페이지: rainbow-robotics.com
비교해 볼 만한 로봇
부품 공급 관계
관련 뉴스
이 로봇을 다룬 뉴스 · 최신순이미지 출처
- RB-Y1 3D 모델 렌더 · 원본 RB-Y1 A형(바퀴 2개 이동 베이스) v1.2 (robot name RBY1_A_v1.2, 몸통 6·팔 7×2·머리 2 관절, 기본 평행 그리퍼) (models/rby1a/urdf/model_v1.2.urdf) · © Rainbow Robotics · Apache-2.0 · 원본 저장소 · 가공: 공개 3D 모델을 형상 변경 없이 정면 직교 투영으로 렌더, 관절 자세만 조정(서 있는 자세, 9개 관절), 부위별 단색을 공식 사진 참고로 지정(로고·무늬 없음), 투명 배경 WebP로 저장 · 색상은 공식 사진 참고 근사 (참고 사진: 1) · 확인일 2026-10-29