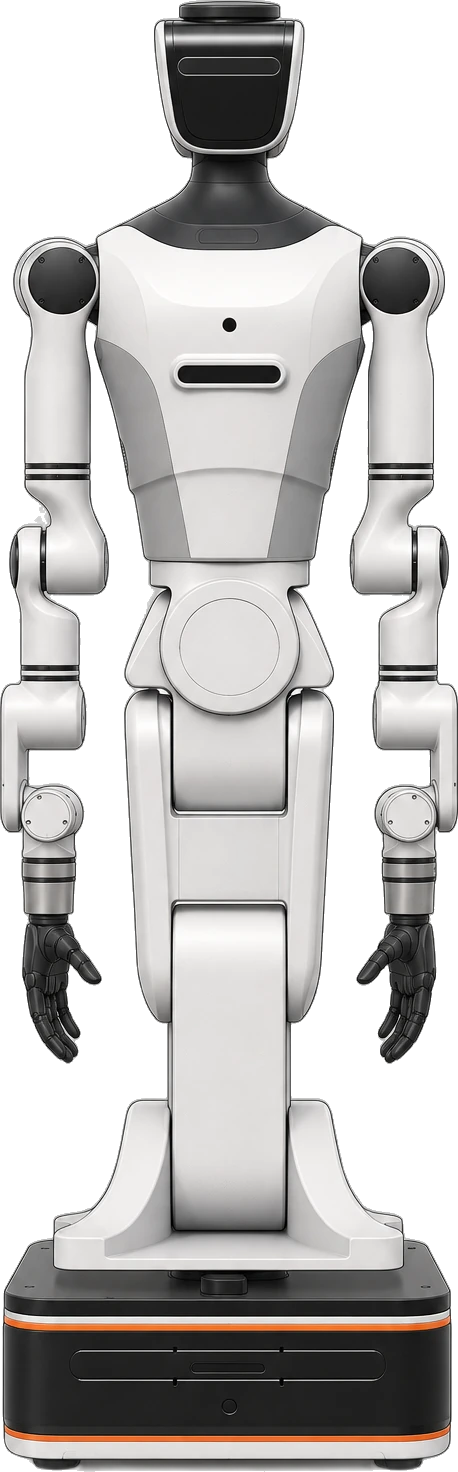
지금은 ⑤ 판매 중 단계예요(주문할 수 있음). 로봇팔·관절 모듈 업체 리얼맨(睿尔曼)의 바퀴형 휴머노이드로, 7자유도 양팔과 3자유도 허리·2자유도 다리(접이식 하체)·2자유도 목을 갖춰 바닥부터 2.1m 높이까지 작업해요. 손은 기본 미포함이며 외부 업체 손이나 그리퍼를 붙여 데이터 수집·연구용으로 써요.
- 키 cm
- 168공식
- 무게 kg
- 125공식
- 전신 자유도 축
- 21공식
- 가반하중 kg
- 10공식
- 가격
- —값 없음 (미공개이거나 아직 확인하지 못함)
한눈에 읽기
어디에 쓰이나
- 공개된 용도: 연구·교육 · 산업·물류
- ⑤ 판매 중: 가격이 공개되고 일반 고객이 주문할 수 있는 단계.
- 바퀴형
확인된 정보
- 공식 회사가 직접 밝힌 값: 키, 무게, 전신 자유도, 한 팔 자유도, 허리 자유도, 머리·목 자유도, 최고 속도, 가반하중 외 3개
- 마지막 확인 2026
확인이 필요한 정보
- 아직 공개되지 않은 기본 사양: 구동 시간, 가격
스펙
값은 공식 발표·보도 기준이에요. 루머 추정 값만 따로 표시해요.| 크기 | |
|---|---|
| 키 (cm) | 168공식 |
| 무게 (kg) | 125공식 |
| 관절 | |
| 전신 자유도 (축) | 21공식 |
| 한 팔 자유도 (축) | 7공식 |
| 허리 자유도 (축) | 3공식 |
| 머리·목 자유도 (축) | 2공식 |
| 이동 | |
| 최고 속도 (km/h) | 5.4공식 |
| 손 | |
| 가반하중 (kg) | 10공식 |
| 전원 | |
| 충전 시간 (시간) | 2공식 |
| 연산·센서 | |
| 라이다 | 1대공식 |
| 센서 | 스테레오 깊이 카메라, 깊이 카메라 5대(RealSense D405 기본), 광각 카메라 3대, 라이다 1대, IMU 2개, 선택형 6마이크·촉각 센서공식 |
값별 메모 5개 보기
- 무게
- 약 125kg
- 전신 자유도
- 양팔 14 + 허리 3 + 다리 2 + 목 2, 손 제외
- 최고 속도
- 0.1~1.5 m/s
- 가반하중
- 한 팔 5kg
- 충전 시간
- 40Ah 배터리
실루엣 · 실제 외형 아님
- 키 168cm ( 공식)
- 무게 125kg ( 공식)
- 전신 자유도 21축 ( 공식)
실제 외형이 아니라 공개·보도된 스펙으로 그린 실루엣이에요.
공식 페이지: realman-robotics.com
비교해 볼 만한 로봇
출처 1건
- realman-robotics.com [1]