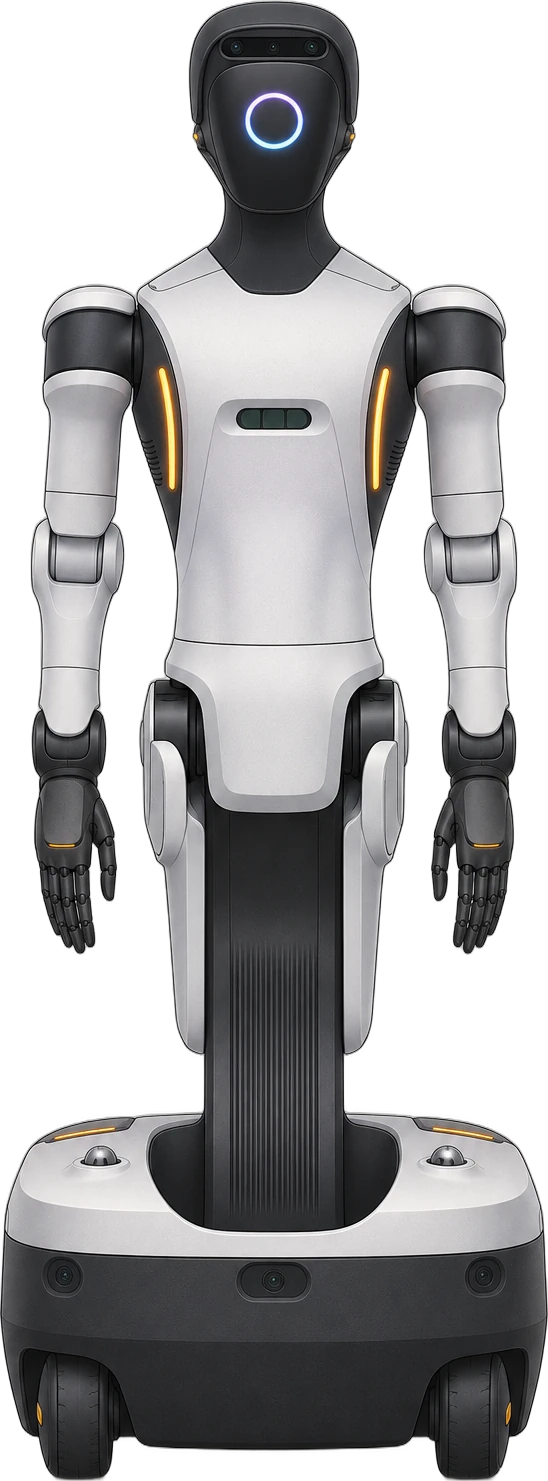
2025년 10월에 공개됐고, 지금은 ④ 양산 단계예요. 애지봇이 2025년 10월 16일 공개한 산업용 대화형 바퀴형 휴머노이드로, 전 관절 토크센서가 달린 7자유도 양팔과 차량용 등급 부품, IP42 방호를 갖췄어요. NVIDIA Jetson Thor T5000(FP4 2070 TFLOPS)을 탑재했으며, 회사는 발표 전에 수억 위안 규모 주문을 확보했다고 밝혔어요.
- 키 cm
- 179.5보도
- 무게 kg
- 185보도
- 전신 자유도 축
- 26보도
- 가반하중 kg
- 10보도
- 가격
- $144K보도
한눈에 읽기
어디에 쓰이나
- 공개된 용도: 산업·물류 · 상업·서비스
- ④ 양산: 생산 라인에서 대량 생산을 시작했거나 대량 납품 중인 단계.
- 바퀴형
- 부품 공급 관계 5건
- 이 로봇을 다룬 뉴스 1건
확인된 정보
- 공식 회사가 직접 밝힌 값: 방진·방수
- 보도 언론 보도로 알려진 값: 키, 무게, 전신 자유도, 한 팔 자유도, 허리 자유도, 머리·목 자유도, 구동 방식, 최고 속도 외 9개
- 마지막 확인 2026.10
확인이 필요한 정보
따로 확인이 필요한 항목은 없어요.
세대별 진화
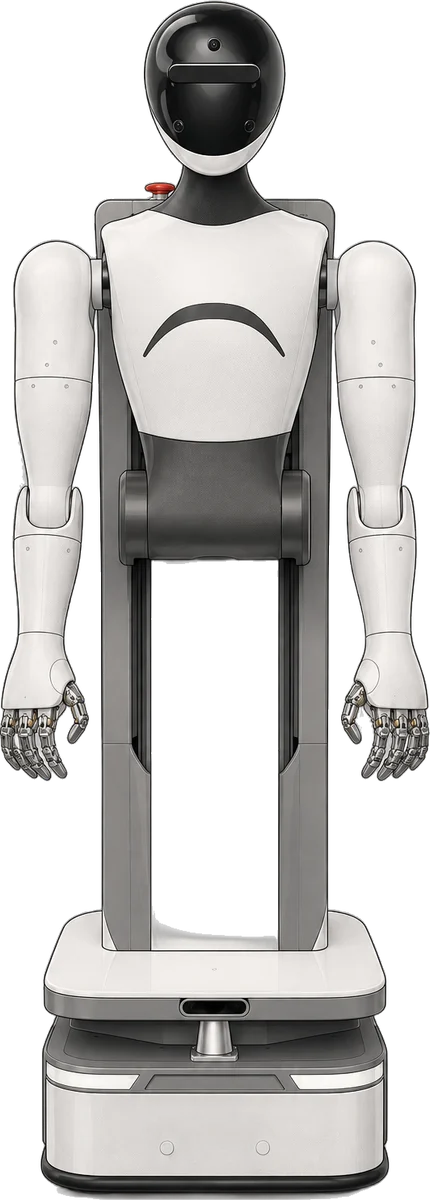
- Genie G1
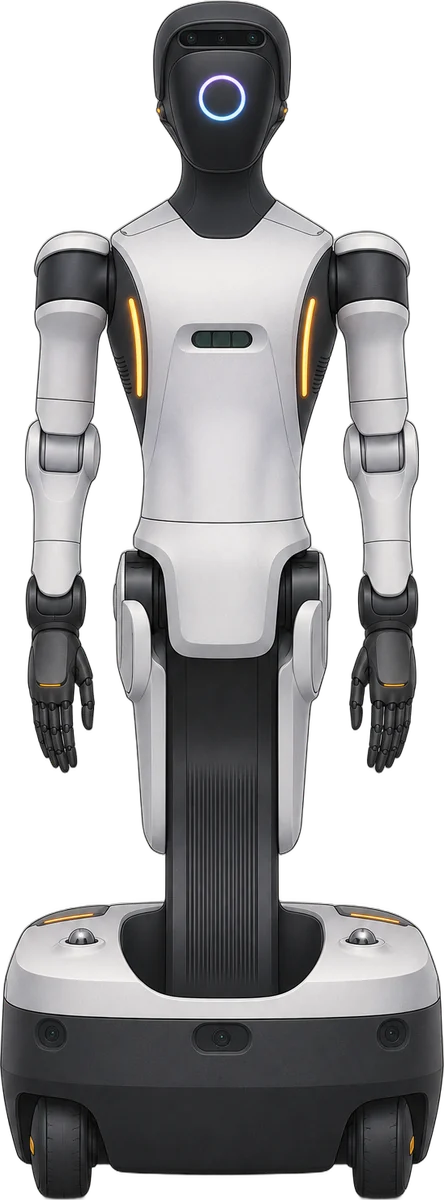
- Genie G2
스펙
값은 공식 발표·보도 기준이에요. 루머 추정 값만 따로 표시해요.| 크기 | |
|---|---|
| 키 (cm) | 179.5보도 |
| 무게 (kg) | 185보도 |
| 관절 | |
| 전신 자유도 (축) | 26보도 |
| 한 팔 자유도 (축) | 7보도 |
| 허리 자유도 (축) | 3보도 |
| 머리·목 자유도 (축) | 3보도 |
| 구동 방식 | 전기식보도 |
| 이동 | |
| 최고 속도 (km/h) | 5.4보도 |
| 손 | |
| 가반하중 (kg) | 10보도 |
| 전원 | |
| 구동 시간 (시간) | 4보도 |
| 배터리 (kWh) | 1.65보도 |
| 충전 시간 (시간) | 2보도 |
| 배터리 교체 | 핫스왑 2배터리 + 직접 충전 + 자율 충전보도 |
| 방진·방수 | IP42공식 |
| 연산·센서 | |
| 연산 장치 | NVIDIA Jetson Thor T5000 (FP4 최대 2070 TFLOPS)보도 |
| 라이다 | 3D LiDAR 2개보도 |
| 센서 | 3D LiDAR 2개, 스테레오·어안 카메라 3개, RGB-D(머리 1·손목 2), 마이크 어레이, 팔 관절 토크센서보도 |
| 가격·생산 | |
| 가격 | $144K보도 |
값별 메모 10개 보기
- 키
- 높이 조절 122.5~179.5cm (제조사 자료 기반 RBTX 데이터시트)
- 전신 자유도
- 능동 26자유도: 목 3, 팔 7×2, 허리·다리 5, 섀시 4. 손 옵션 별도
- 허리 자유도
- 허리 3자유도(환구망). 데이터시트는 허리·다리 합계 5
- 구동 방식
- 팔 관절 토크센서
- 최고 속도
- 섀시 1.5 m/s
- 가반하중
- 한 팔 5kg
- 구동 시간
- 약 4시간, 듀얼 배터리 핫스왑으로 24시간 연속 운용(환구망)
- 배터리
- 총 1,652Wh, 배터리 2개
- 충전 시간
- 최대 2시간
- 가격
- 미국 리셀러 가격. 리셀러별 약 $138,000~175,499. 공식 MSRP 미공개
애지봇 공식 채널의 G2 경기 하이라이트 영상(제품 소개 영상 아님)
 Genie G2 (精灵G2) 관련 영상
키 비율
공식 페이지: agibot.com
비교해 볼 만한 로봇
vs Galbot S1vs Genie G1vs Digit 5vs HMND 01 Alpha Bipedalvs 4NE1 Gen 4vs MagicBot D1
부품 공급 관계
| 부품 | 공급사 | 제품 | 신뢰도 |
|---|---|---|---|
| 로봇 손 | 인스파이어 로봇(因时机器人) | 덱스터러스 핸드(제품 미특정) | 보도 |
| 감속기 | 리더드라이브(绿的谐波) | 하모닉 감속기 | 보도 |
| 비전·라이다 | 훙징 광전(弘景光电) | 위안정(远征) 시리즈용 비전 시스템 일체(인터랙션 카메라·스테레오 깊이·RGB-D 카메라) | 보도 |
| 비전·라이다 | 로보센스(速腾聚创) | 로보틱스 라이다/센서(제품 미특정) | 공식 |
| 비전·라이다 | 오비중광(奥比中光) | 3D 비전 센서 | 보도 |
관련 뉴스
이 로봇을 다룬 뉴스 · 최신순이미지 출처
- Genie G2 (精灵G2) 3D 모델 렌더 · 원본 Genie G2 (robot.yml 기본 구성: crs 팔 7자유도×2 + OmniPicker 그리퍼, xacro로 평면 URDF 생성) (robots/genie/g2/g2_crs_omnipicker.urdf.xacro) · © AgiBot Inc. · Apache-2.0 · 원본 저장소 · 가공: 공개 3D 모델을 형상 변경 없이 정면 직교 투영으로 렌더, 관절 자세만 조정(서 있는 자세, 10개 관절), 부위별 단색을 공식 사진 참고로 지정(로고·무늬 없음), 투명 배경 WebP로 저장 · 색상은 공식 사진 참고 근사 (참고 사진: 1) · 확인일 2026-10-29