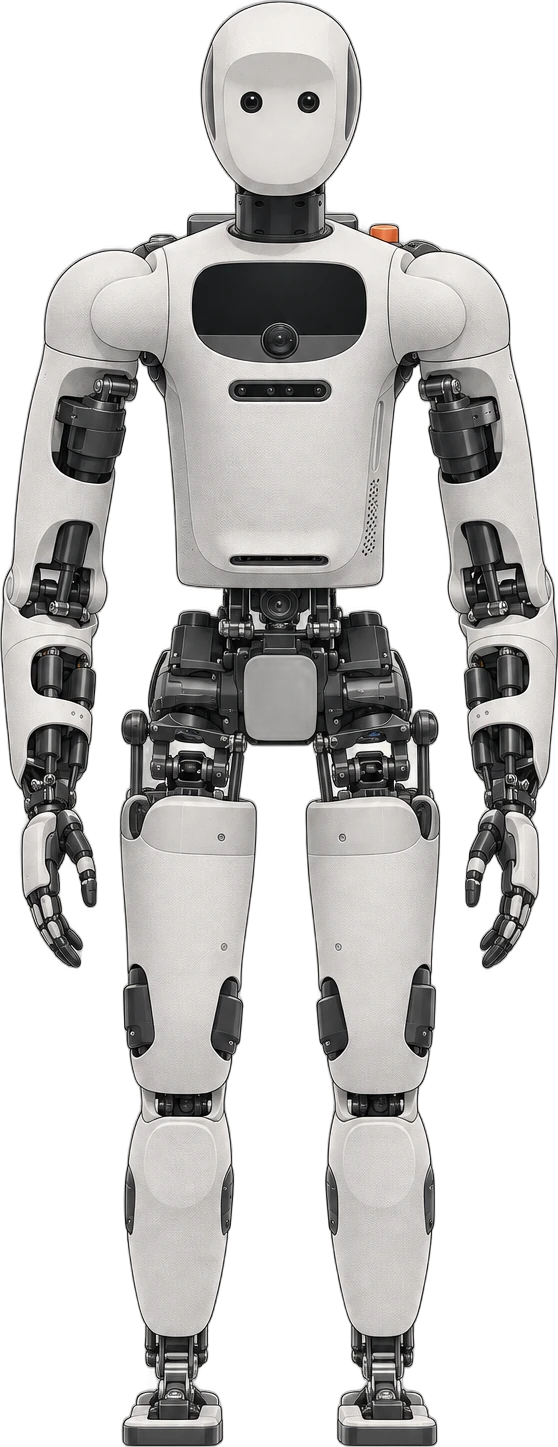
2026년 6월에 공개됐고, 지금은 ③ 시범 투입 단계예요. 2026년 6월 30일 오스틴 'Robot Park' 확장과 함께 공개된 2세대 Apollo로, 2족형과 바퀴 베이스형 모듈식 구성이 있고 자체 자율 스택 Artemis와 Google DeepMind Gemini Robotics를 결합해 Jabil 등 고객사 현장 시범 투입에 쓰여요. Apollo 2의 치수·무게는 공식 미공개라 아래 일부 수치는 1세대 Apollo(2023년, 173cm·73kg·25kg 가반하중·4시간 교체형 배터리) 기준이며, 3세대 Apollo 3는 2027년 목표예요.
- 키 cm
- 173보도
- 무게 kg
- 73보도
- 전신 자유도 축
- 35보도
- 가반하중 kg
- 25보도
- 가격
- —값 없음 (미공개이거나 아직 확인하지 못함)
한눈에 읽기
어디에 쓰이나
- 공개된 용도: 산업·물류
- ③ 시범 투입: 공장·물류센터 등 실제 고객 현장에서 시험 운용 중인 단계.
- 이족 보행형
- 부품 공급 관계 1건
- 사용하는 피지컬 AI 모델 2개
확인된 정보
- 공식 회사가 직접 밝힌 값: 구동 방식, 센서, AI 모델
- 보도 언론 보도로 알려진 값: 키, 무게, 전신 자유도, 최고 속도, 한 손 자유도, 손가락, 가반하중, 구동 시간 외 2개
- 마지막 확인 2026.10
확인이 필요한 정보
- 아직 공개되지 않은 기본 사양: 가격
세대별 진화
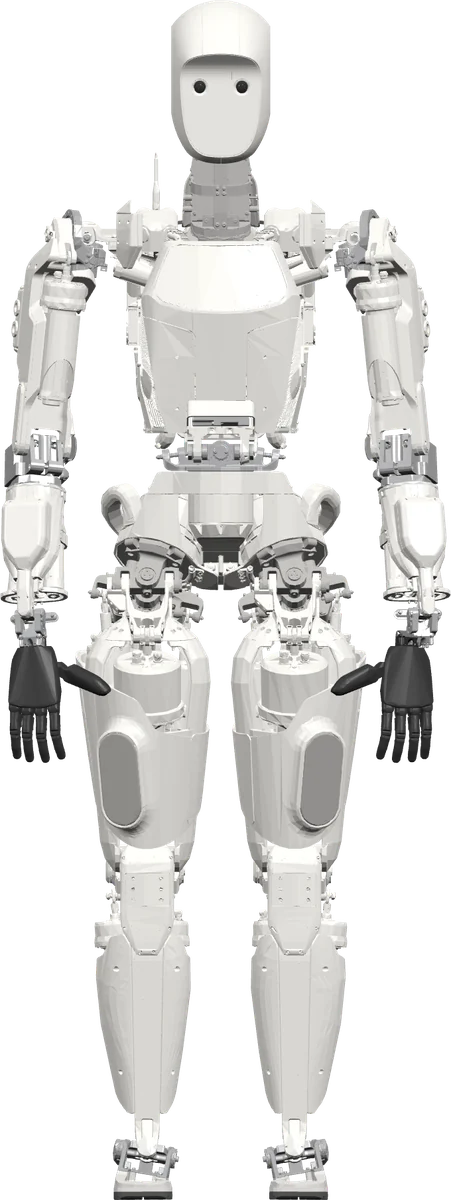
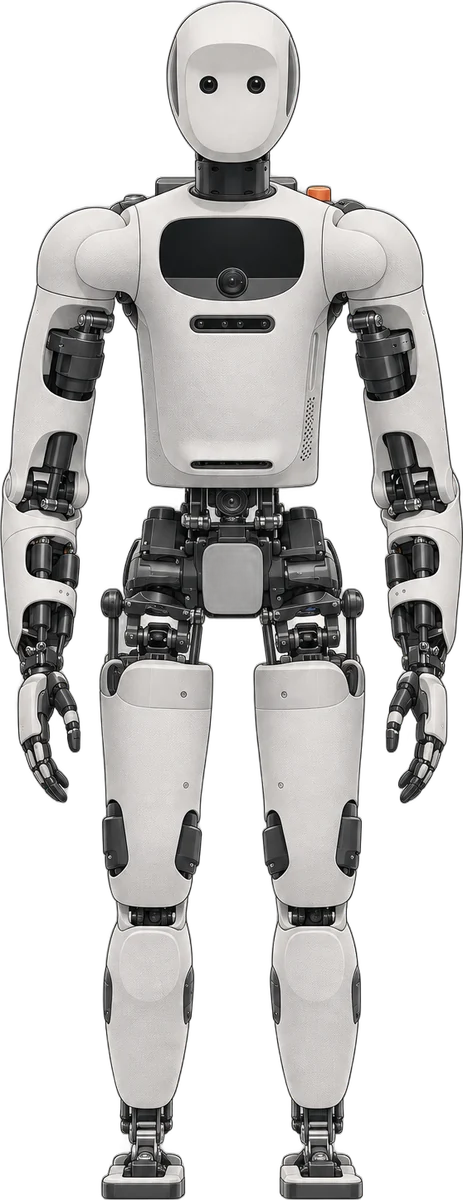
- Apollo
- Apollo 2
스펙
값은 공식 발표·보도 기준이에요. 루머 추정 값만 따로 표시해요.| 크기 | |
|---|---|
| 키 (cm) | 173보도 |
| 무게 (kg) | 73보도 |
| 관절 | |
| 전신 자유도 (축) | 35보도 |
| 구동 방식 | 전기식공식 |
| 이동 | |
| 최고 속도 (km/h) | 5보도 |
| 손 | |
| 한 손 자유도 (축) | 12보도 |
| 손가락 (개) | 5보도 |
| 가반하중 (kg) | 25보도 |
| 전원 | |
| 구동 시간 (시간) | 4보도 |
| 배터리 교체 | 교체식보도 |
| 연산·센서 | |
| 센서 | 인지 시스템 탑재(세부 미공개), 충격 영역 감지 시 즉시 정지·설정형 주변 영역 안전 기능, 가슴 디스플레이·LED 입·음성 입출력공식 |
| AI 모델 | Apptronik Artemis(인지·계획·제어·안전 자율 스택) + Fleet Connect + Google DeepMind Gemini Robotics공식 |
| 가격·생산 | |
| 생산·출하 | Apollo 2 생산 대수 비공개(1세대보다 많이 생산). Jabil 파트너 현장 배치, Apollo 3 2027년 목표보도 |
값별 메모 9개 보기
- 키
- 1세대 Apollo 수치. Apollo 2 미공개
- 무게
- 1세대 Apollo 수치(약 160 lb). Apollo 2 미공개
- 전신 자유도
- humanoid.guide(미검증); 타 DB는 약 30
- 구동 방식
- 자체 특허 액추에이터, 에너지 효율 90% 이상, 단일 공급사 의존 축소·양산성 강조
- 한 손 자유도
- fingers 필드는 손당 5개로 불일치
- 손가락
- humanoid.guide 10(양손), Apptronik 확인 없음
- 가반하중
- 1세대 Apollo 수치(55 lb). Apollo 2 미공개
- 구동 시간
- 1세대 Apollo, 핫스왑 배터리 팩당 4시간. Apollo 2 공식 페이지는 교체식 배터리로 '7x22 운용', 기회충전·테더링 지원만 명시(시간 미공개)
- 배터리 교체
- 기회 충전·테더 지원, 시간 미공개. 공식 7x22 운영 언급
 Apollo 2 공식 영상
키 비율
공식 페이지: apptronik.com
비교해 볼 만한 로봇
vs Expedition A3vs T800vs Figure 03vs Galbot G1vs KUAVO 5vs Optimus V3
부품 공급 관계
| 부품 | 공급사 | 제품 | 신뢰도 |
|---|---|---|---|
| 기타 | 자빌 | Apollo 글로벌 위탁생산 | 공식 |
사용하는 피지컬 AI 모델
- Gemini Robotics 2 행동 생성 (VLA) 구글 딥마인드 · 2026-07
휴머노이드를 발끝부터 손끝까지 전신 제어하는 Gemini Robotics 2세대 행동 생성 (VLA) 모델. Apptronik Apollo 2로 보행·쪼그려 앉기·조작을 시연했으며, 얼리 액세스 파트너에게만 제공된다(연구 파트너: Apptronik, Boston Dynamics, Agile Robots).
- Gemini Robotics-ER 2 이해·계획 (VLM) 구글 딥마인드 · 2026-07
연속 영상 스트림을 추론하고 수 분 단위 작업 상태를 추적하는 2세대 공간·행동 추론(ER) 모델. 다중 로봇 협업(Apollo 2 + Franka FR3 Duo)을 시연했고 Google AI Studio·Gemini API에서 프리뷰 제공.