2026년 1월에 공개됐고, 지금은 ② 프로토타입 단계예요. 서울대 DYROS 연구실 스핀오프 블루로빈이 CES 2026에서 공개한 173cm·32자유도 이족 휴머노이드로, 모델·학습 혼합 보행 제어, 아바타 원격조작, 모방학습 조작을 내세워요. 한림대성심병원과 휴머노이드 기반 스마트병원 실증 협약을 맺었어요.
- 키 cm
- 173보도
- 무게 kg
- 75보도
- 전신 자유도 축
- 32보도
- 가반하중 kg
- —값 없음 (미공개이거나 아직 확인하지 못함)
- 가격
- —값 없음 (미공개이거나 아직 확인하지 못함)
한눈에 읽기
어디에 쓰이나
- 공개된 용도: 산업·물류 · 상업·서비스 · 연구·교육
- ② 프로토타입: 동작하는 시제품이 공개됐지만 고객 현장에는 들어가지 않은 단계.
- 이족 보행형
확인된 정보
- 보도 언론 보도로 알려진 값: 키, 무게, 전신 자유도, 보행 속도, 한 손 자유도, 센서, AI 모델, SDK·개발 환경
- 마지막 확인 2026.02
확인이 필요한 정보
- 아직 공개되지 않은 기본 사양: 가반하중, 구동 시간, 가격
- 공개 이미지가 없어 스펙으로 그린 실루엣을 보여 줘요(실제 외형 아님)
세대별 진화
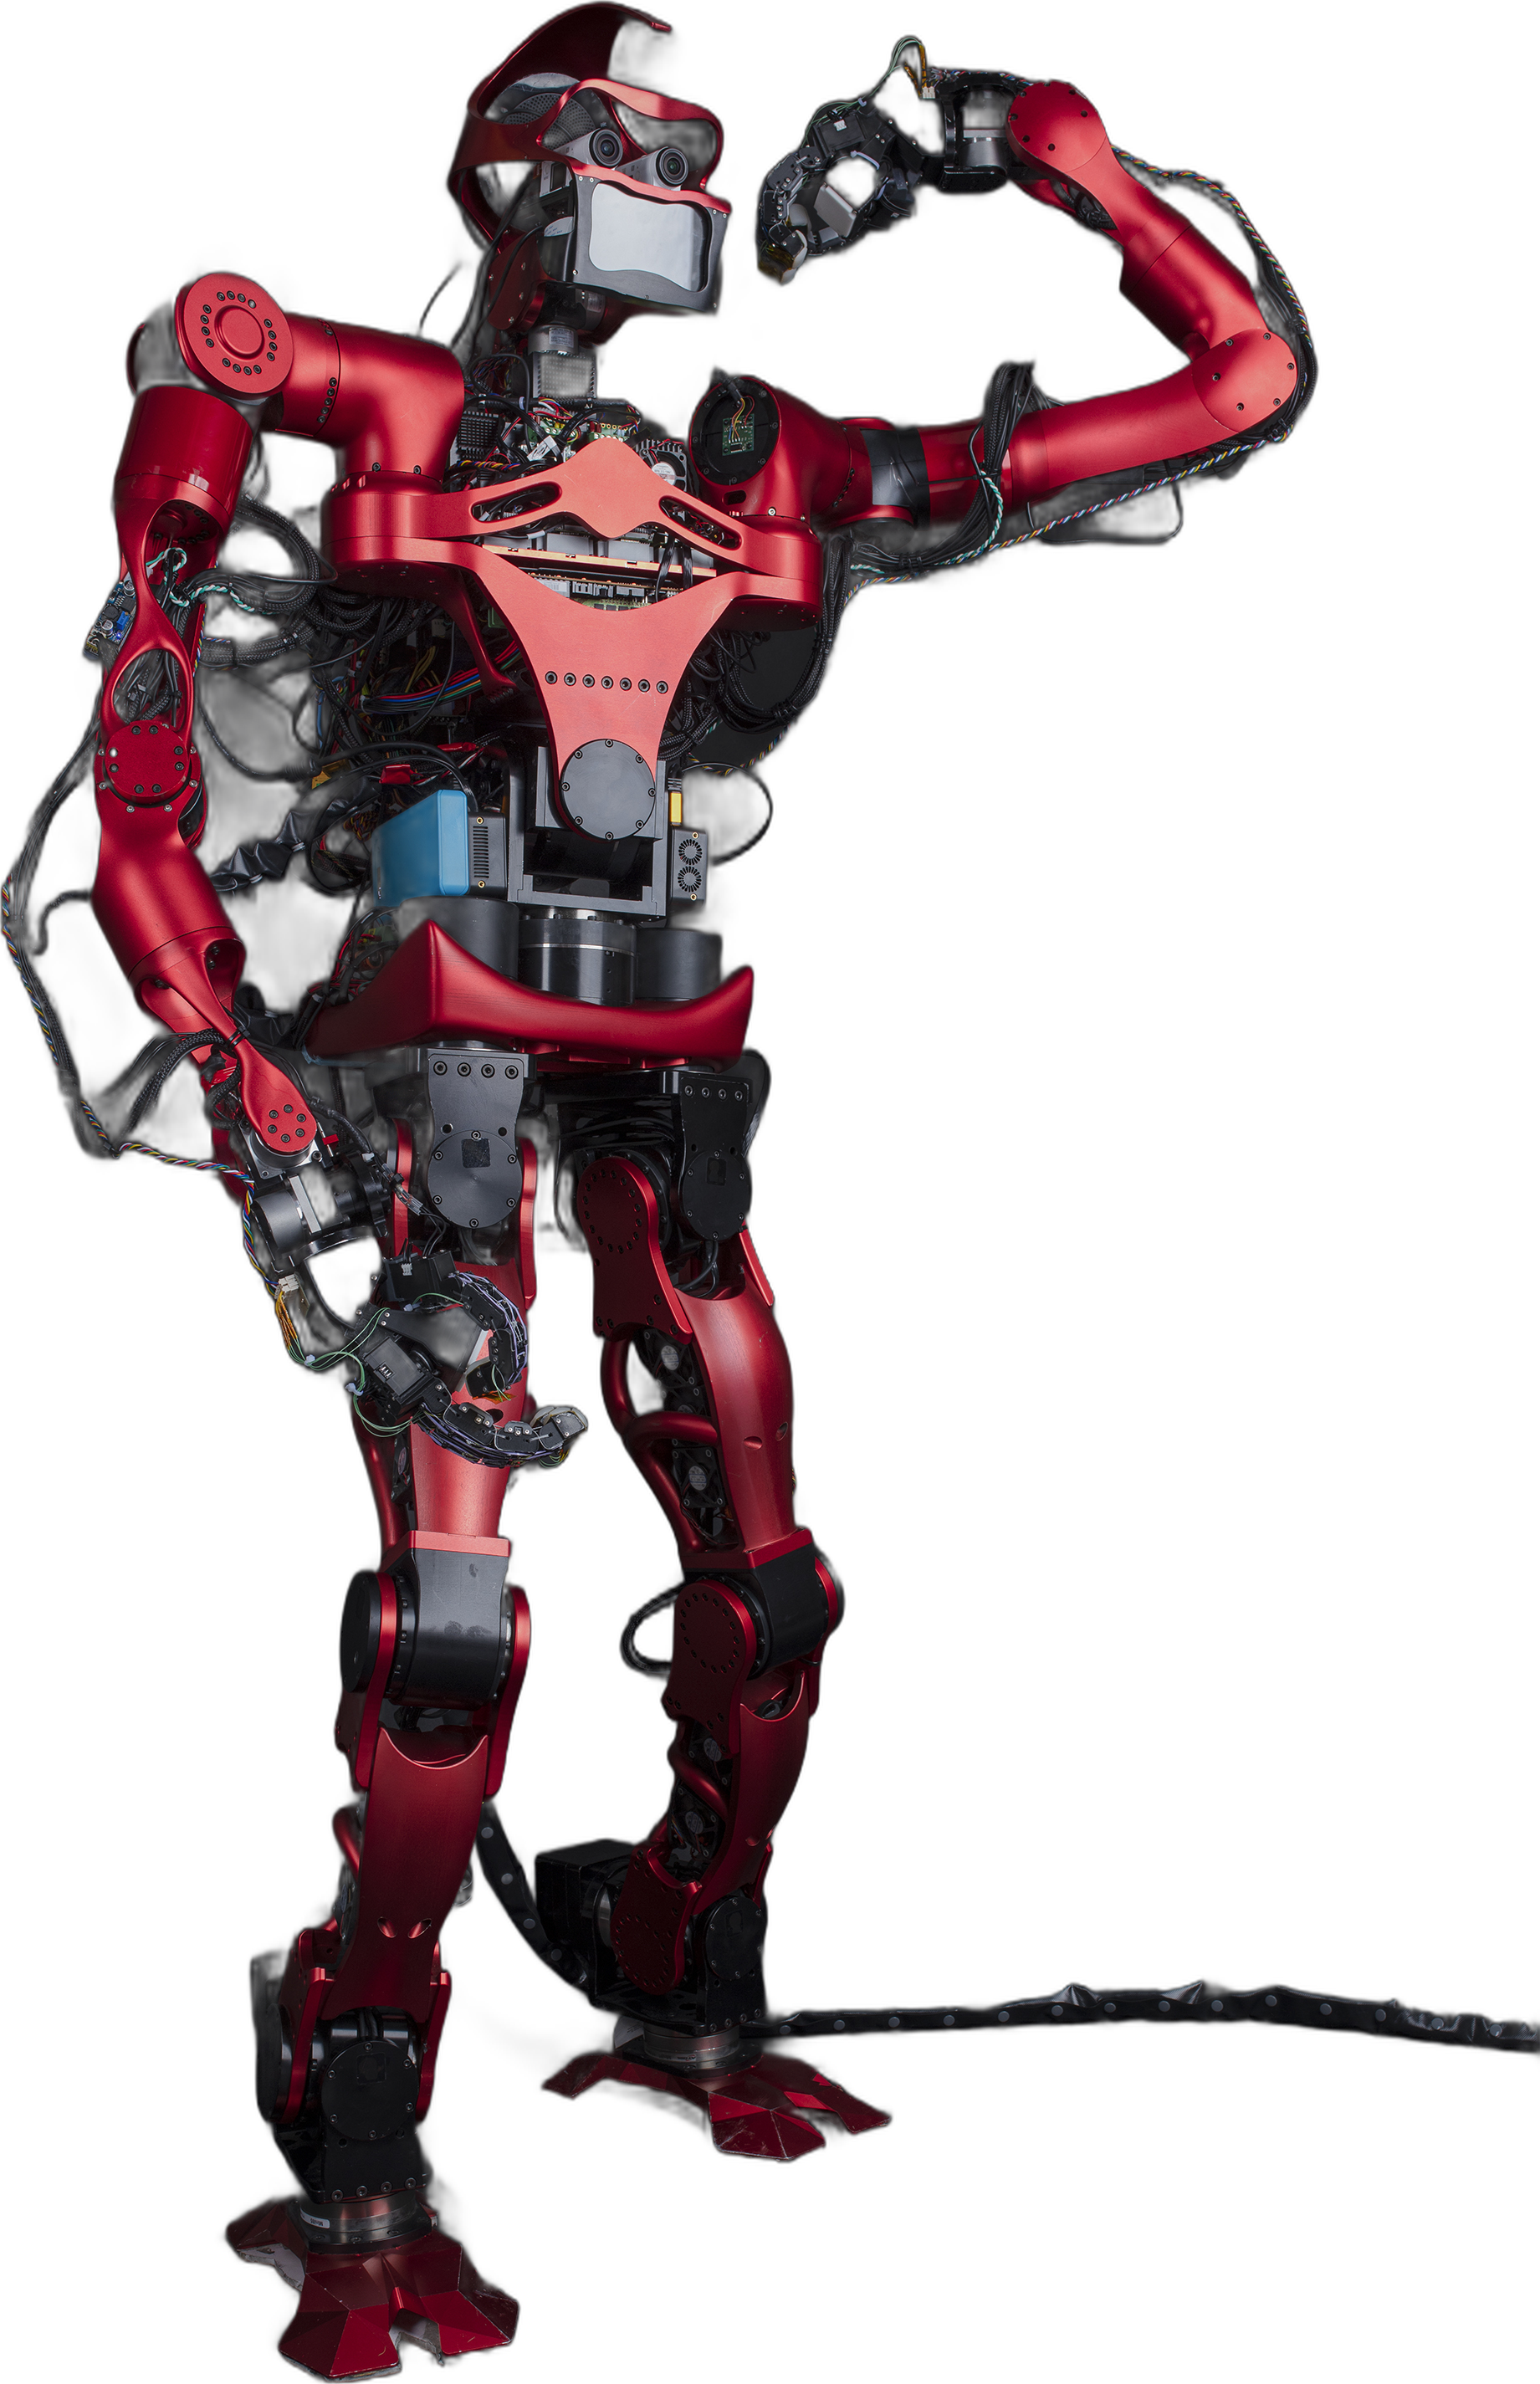
- TOCABI
- P-73
스펙
값은 공식 발표·보도 기준이에요. 루머 추정 값만 따로 표시해요.| 크기 | |
|---|---|
| 키 (cm) | 173보도 |
| 무게 (kg) | 75보도 |
| 관절 | |
| 전신 자유도 (축) | 32보도 |
| 이동 | |
| 보행 속도 (km/h) | 4.5보도 |
| 손 | |
| 한 손 자유도 (축) | 8보도 |
| 연산·센서 | |
| 센서 | RGB·스테레오·깊이 카메라, IMU, 힘 센서보도 |
| AI 모델 | 모델 기반+학습 기반 혼합 보행 제어, 모방학습 조작, 음성 인식보도 |
| 소프트웨어 | |
| SDK·개발 환경 | ROS2, Python API보도 |
값별 메모 2개 보기
- 전신 자유도
- 몸체 기준
- 한 손 자유도
- 모듈형 Blue Robin Hand
공개 이미지 없음 · 실루엣 · 실제 외형 아님
- 키 173cm ( 보도)
- 무게 75kg ( 보도)
- 전신 자유도 32축 ( 보도)
- 한 손 자유도 8축 ( 보도)
실제 외형이 아니라 공개·보도된 스펙으로 그린 실루엣이에요.
비교해 볼 만한 로봇
vs Expedition A3vs Apollo 2vs T800vs Figure 03vs Galbot G1vs KUAVO 5