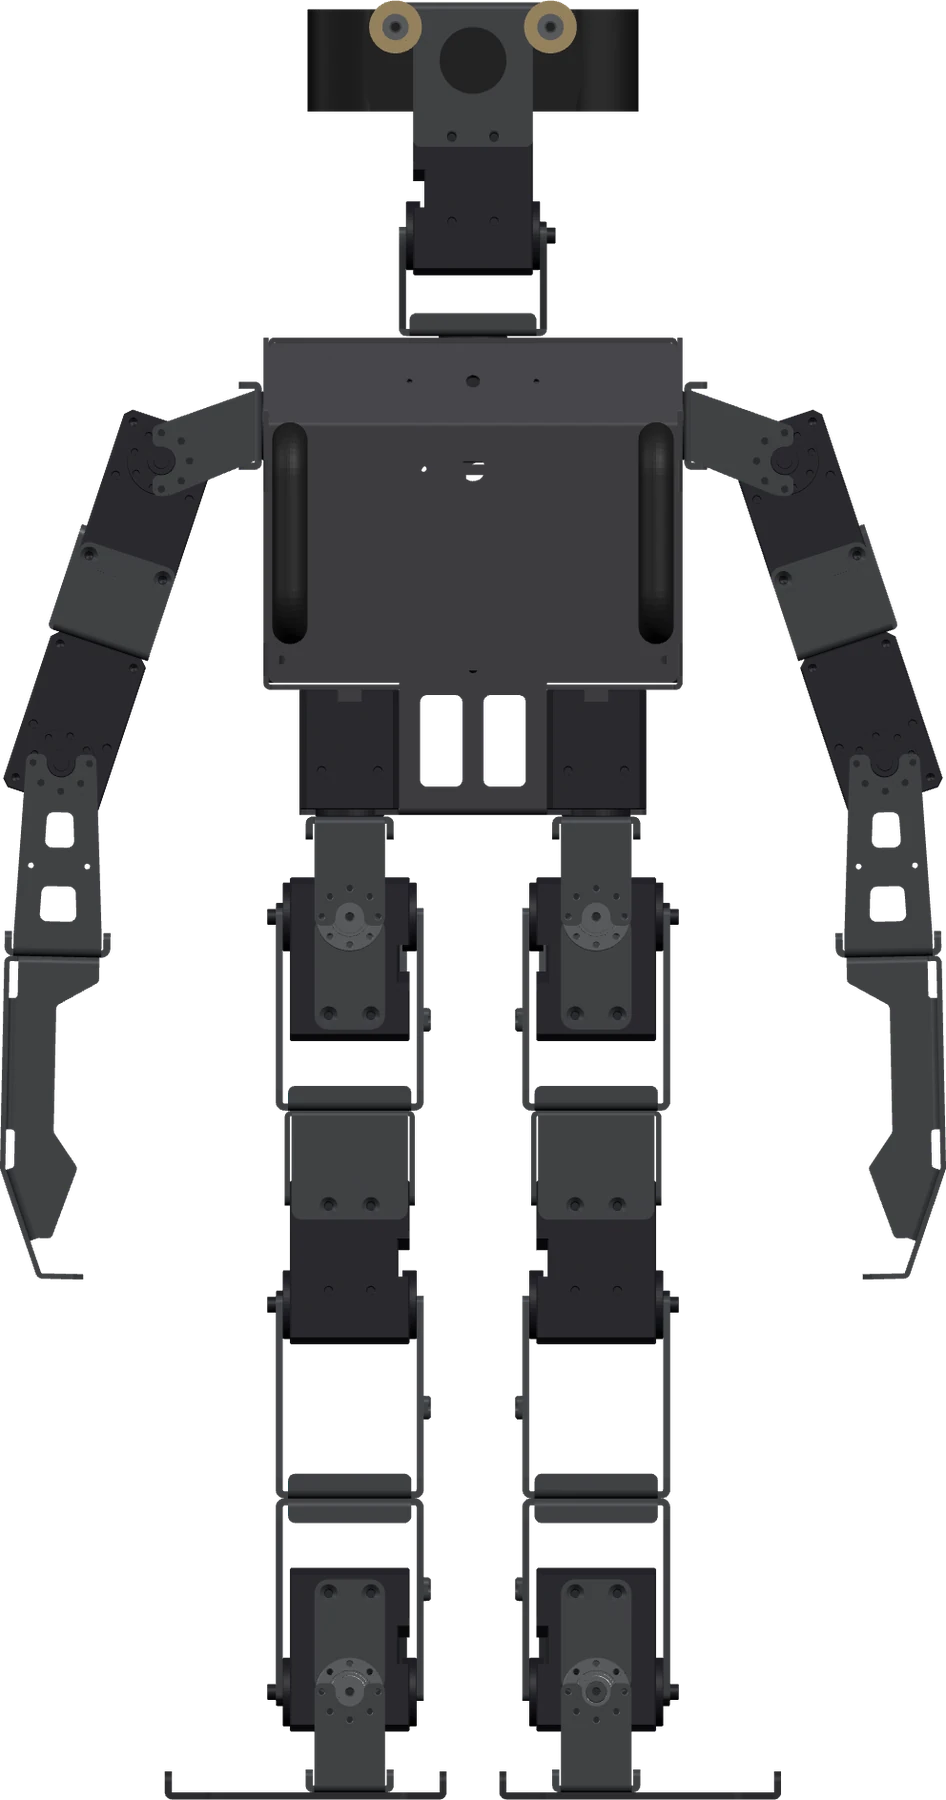
지금은 ⑤ 판매 중 단계예요(주문할 수 있음). 로보티즈의 오픈소스 소형 이족 휴머노이드로, XM430 다이나믹셀과 인텔 NUC PC를 탑재한 로보컵·연구용 플랫폼이에요. 2025년 ROS2 기반 재출시판이 나왔어요.
- 키 cm
- 51공식
- 무게 kg
- 3.5공식
- 전신 자유도 축
- 20공식
- 가반하중 kg
- —값 없음 (미공개이거나 아직 확인하지 못함)
- 가격
- —값 없음 (미공개이거나 아직 확인하지 못함)
한눈에 읽기
어디에 쓰이나
- 공개된 용도: 연구·교육
- ⑤ 판매 중: 가격이 공개되고 일반 고객이 주문할 수 있는 단계.
- 이족 보행형
확인된 정보
- 공식 회사가 직접 밝힌 값: 키, 무게, 전신 자유도, 구동 방식, 배터리 교체, 연산 장치, 카메라, 센서 외 1개
- 마지막 확인 2026.10.29
확인이 필요한 정보
- 아직 공개되지 않은 기본 사양: 가반하중, 구동 시간, 가격
- 실물 사진이 없어 제조사 공개 3D 모델 렌더를 보여 줘요
세대별 진화
- DARwIn-OP
- ROBOTIS OP2
- ROBOTIS OP3
스펙
값은 공식 발표·보도 기준이에요. 루머 추정 값만 따로 표시해요.| 크기 | |
|---|---|
| 키 (cm) | 51공식 |
| 무게 (kg) | 3.5공식 |
| 관절 | |
| 전신 자유도 (축) | 20공식 |
| 구동 방식 | electric (DYNAMIXEL XM430-W350-R, 정지토크 4.1Nm)공식 |
| 전원 | |
| 배터리 교체 | 핫스왑 지원공식 |
| 연산·센서 | |
| 연산 장치 | Intel NUC Core i3, 8GB DDR4, 250GB SSD / 서브컨트롤러 OpenCR공식 |
| 카메라 (개) | 1공식 |
| 센서 | Logitech C920 카메라, 9축 IMU공식 |
| 소프트웨어 | |
| SDK·개발 환경 | Linux, C++, ROS2, DYNAMIXEL SDK공식 |
값별 메모 4개 보기
- 무게
- 스킨 커버 제외
- 배터리 교체
- 공식 e-Manual Battery Hot Swap 절: 전원을 끄지 않고 배터리 교체 가능. 안내된 교체 절차 준수 필요.
- 연산 장치
- 2025 재출시판
- 카메라
- 공식 사양표의 Logitech C920 HD Pro Webcam 1대. 추가 카메라를 장착한 개조 구성은 포함하지 않음.
실루엣 · 실제 외형 아님
- 키 51cm ( 공식)
- 무게 3.5kg ( 공식)
- 전신 자유도 20축 ( 공식)
실제 외형이 아니라 공개·보도된 스펙으로 그린 실루엣이에요.
공식 페이지: emanual.robotis.com
비교해 볼 만한 로봇
관련 뉴스
로보티즈 뉴스 · 최신순이미지 출처
- ROBOTIS OP3 3D 모델 렌더 · 원본 ROBOTIS OP3 (3세대, 20자유도, XM430 다이나믹셀) — ROS2 jazzy-devel 브랜치(2025-02) 공식 모델, 메시는 master(2018)와 동일 (op3_description/urdf/robotis_op3.urdf.xacro (jazzy-devel 브랜치, 메시 op3_description/meshes/*.stl)) · © ROBOTIS · Apache-2.0 · 원본 저장소 · 가공: 공개 3D 모델을 형상 변경 없이 정면 직교 투영으로 렌더, 관절 자세만 조정(서 있는 자세, 4개 관절), 부위별 단색을 공식 사진 참고로 지정(로고·무늬 없음), 투명 배경 WebP로 저장 · 색상은 공식 사진 참고 근사 (참고 사진: 1) · 확인일 2026-10-29
출처 1건
- emanual.robotis.com [1]