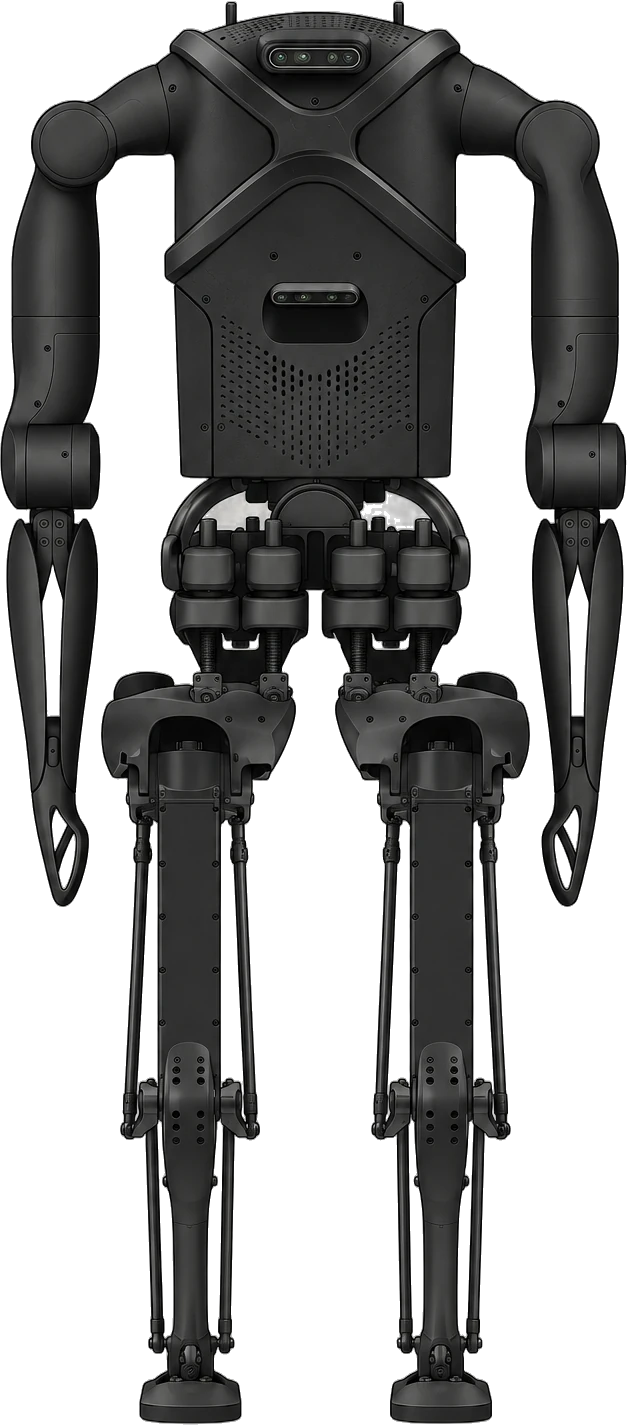
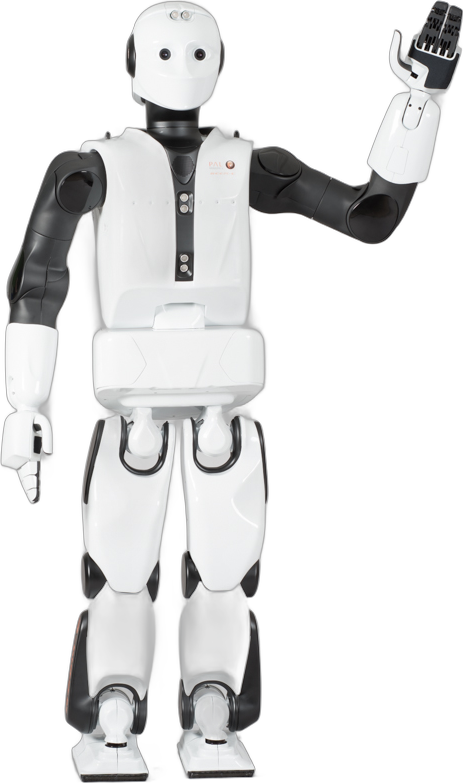
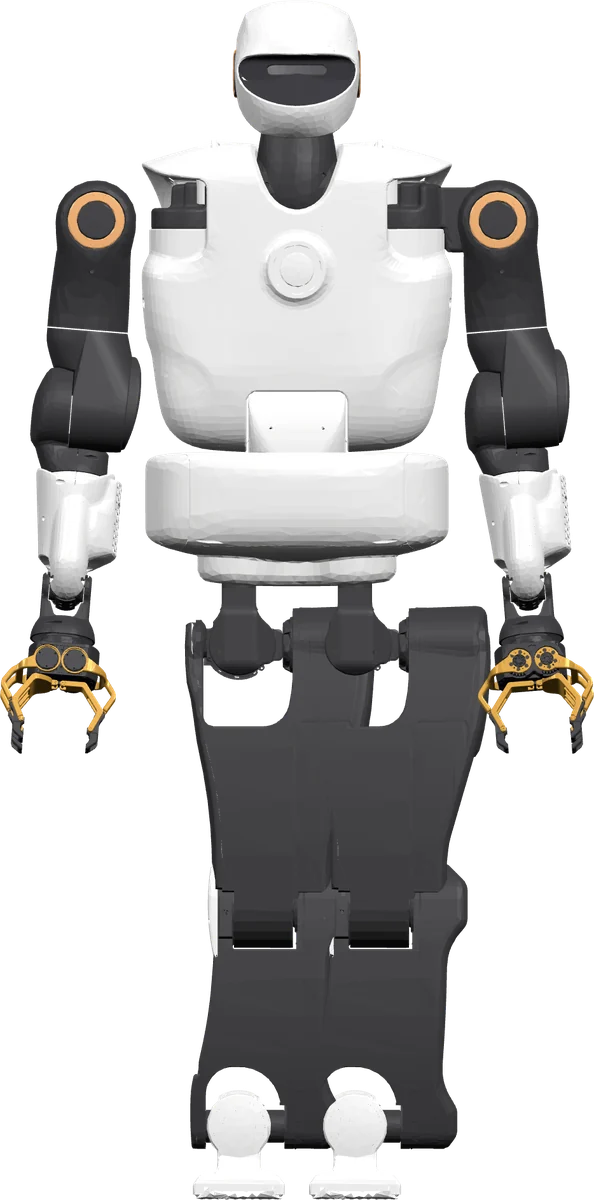
2025년 7월에 공개됐고, 지금은 ⑤ 판매 중 단계예요(주문할 수 있음). PAL 로보틱스의 최신 이족 휴머노이드 연구 플랫폼으로, 폐쇄 링크 구조의 리니어 액추에이터 다리와 최대 7자유도 팔을 갖춘 160cm·50~56kg 로봇이며 Lite/Standard/Plus 3개 버전으로 견적 판매돼요. 이전 대표 모델은 전동식 풀사이즈 연구용 휴머노이드 TALOS이며, PAL은 Kangaroo를 '최신 휴머노이드 플랫폼'으로 내세워 ICRA 2026에서 전신 제어·강화학습 시연을 했어요.
- 키 cm
- 158공식
- 무게 kg
- 60공식
- 전신 자유도 축
- 28공식
- 가반하중 kg
- 25공식
- 가격
- —값 없음 (미공개이거나 아직 확인하지 못함)
한눈에 읽기
어디에 쓰이나
- 공개된 용도: 연구·교육
- ⑤ 판매 중: 가격이 공개되고 일반 고객이 주문할 수 있는 단계.
- 이족 보행형
- 부품 공급 관계 2건
확인된 정보
- 공식 회사가 직접 밝힌 값: 키, 무게, 전신 자유도, 한 다리 자유도, 허리 자유도, 구동 방식, 한 손 자유도, 손가락 외 9개
- 마지막 확인 2026.10
확인이 필요한 정보
- 아직 공개되지 않은 기본 사양: 가격
세대별 진화
스펙
값은 공식 발표·보도 기준이에요. 루머 추정 값만 따로 표시해요.| 크기 | |
|---|---|
| 키 (cm) | 158공식 |
| 무게 (kg) | 60공식 |
| 관절 | |
| 전신 자유도 (축) | 28공식 |
| 한 다리 자유도 (축) | 6공식 |
| 허리 자유도 (축) | 2공식 |
| 구동 방식 | electric (힘센서 내장 맞춤형 리니어 액추에이터)공식 |
| 손 | |
| 한 손 자유도 (축) | 1공식 |
| 손가락 (개) | 2공식 |
| 가반하중 (kg) | 25공식 |
| 전원 | |
| 구동 시간 (시간) | 3공식 |
| 배터리 (kWh) | 0.98공식 |
| 연산·센서 | |
| 연산 장치 | 제어 PC + 멀티미디어 PC (각 Intel i7·32GB RAM·1TB SSD), AI 키트 NVIDIA Jetson Orin AGX (Standard·Plus), EtherCAT 2kHz 제어 루프공식 |
| 카메라 (개) | 4공식 |
| 센서 | RGB-D 카메라 4대, 1kHz IMU, 손목·발 6축 F/T 센서, 다리 액추에이터별 힘센서, 팔 토크센서공식 |
| AI 모델 | 자체 파운데이션 모델 없음 — Ubuntu LTS + ROS 2 LTS + PAL OS, ros2_control, 'AI Controller'(온라인 전신 제어 (RL) 모델 전환), 오픈소스 강화학습·모션 리타게팅·모방학습 파이프라인, 강화학습(RL) 정책 라이브러리(보행·푸시 회복·달리기·점프·계단·춤·박스 픽킹), Isaac Lab·MuJoCo(mjlab)·Gazebo 지원공식 |
| 소프트웨어 | |
| SDK·개발 환경 | ROS 2 API(C++/Python), ros2_control, PAL OS (Ubuntu LTS)공식 |
| 공개 자료 | AI 개발 파이프라인, URDF/MJCF 모델, MuJoCo/mjlab (라이선스 미명시)공식 |
값별 메모 11개 보기
- 키
- 데이터시트: Standard/Plus 1.58m, Lite 1.52m. 제품 페이지는 1.60m 표기. 7자유도 팔(28자유도) 구성인 Plus 기준으로 정리
- 무게
- 현행 데이터시트: Lite 50 / Standard 55 / Plus 60kg (제품 페이지 50~65kg). 기존 'Standard 54kg(Lite 50/Std 54/Plus 56)'은 현행 데이터시트와 불일치하여 Plus 기준 60kg로 수정
- 전신 자유도
- Plus 기준: 다리 6×2 + 몸통 2 + 팔 7×2, 그리퍼 제외. Standard는 팔 4×2(22), Lite는 몸통 고정·팔 4×2(20). 제품 페이지 구성 범위 14~40(팔 4/5/7자유도 선택)
- 허리 자유도
- 요·롤
- 한 손 자유도
- 기본 평행 그리퍼, ISO 9409-1 엔드이펙터 교체 가능
- 손가락
- 기본 평행 그리퍼(2핑거 1DoF); 옵션 5지 핸드(Seed RH8D, Inspire)
- 가반하중
- 7자유도 팔: 양팔 25kg, 완전 신장 시 팔당 3kg(데이터시트 Plus 'Arms Payload 3kg'). 5자유도 팔 양팔 28kg, 4자유도 팔 양팔 30kg(완전 신장 시 7kg)
- 구동 시간
- 최대 3시간
- 배터리
- 63V 15Ah
- 연산 장치
- 기존 'Standard는 Orin NX' 기재는 현행 데이터시트(Standard·Plus 모두 Orin AGX)와 불일치하여 수정. Lite는 멀티미디어 PC·AI 키트 없음, 1kHz
- 카메라
- RGB-D ×4
 KANGAROO Pro 공식 영상
키 비율
공식 페이지: pal-robotics.com
비교해 볼 만한 로봇
vs D1vs ALICE 4vs R1 듀얼암vs LHC-RW2-LW-6Gvs CYBORG-W01vs Astribot T1