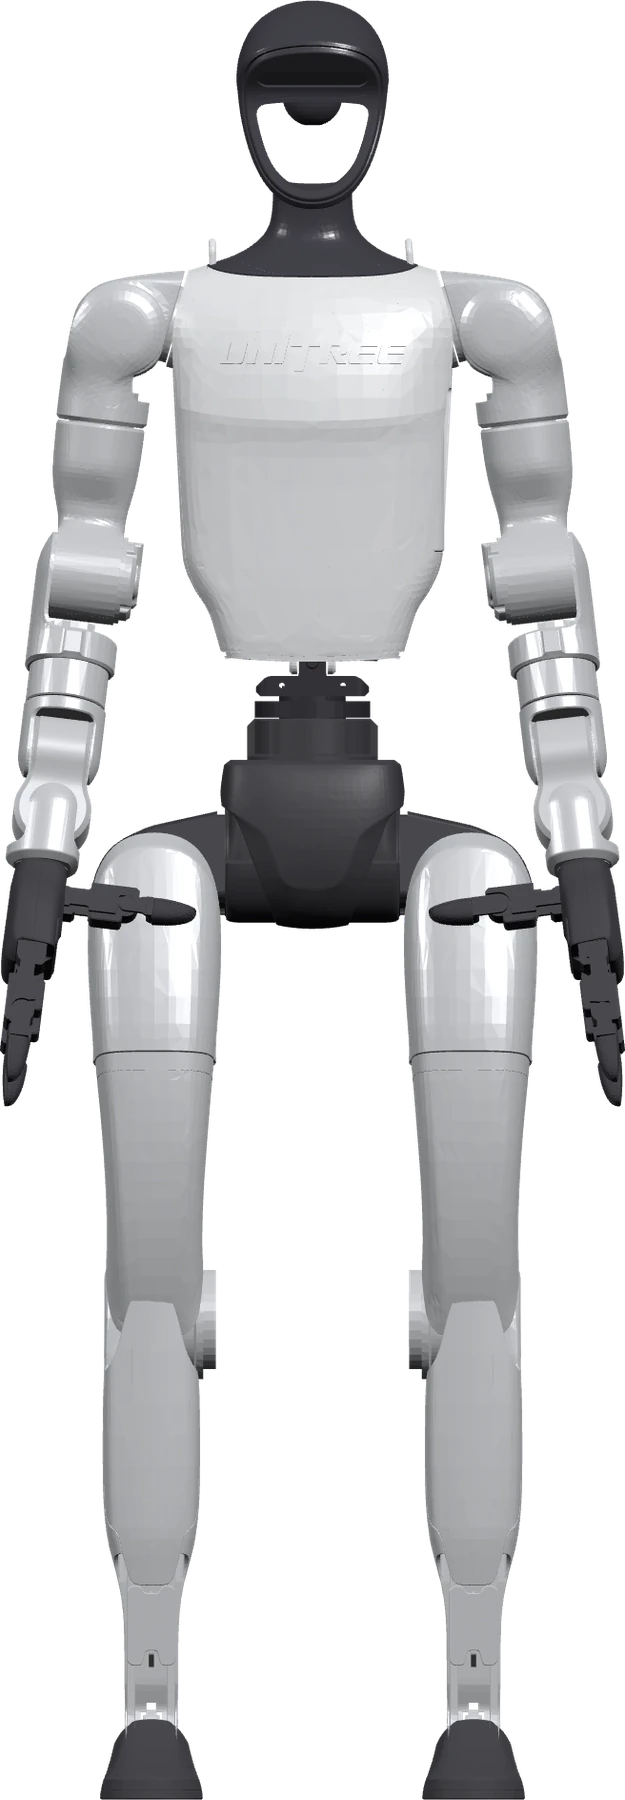
2024년 5월에 공개됐고, 지금은 ⑤ 판매 중 단계예요(주문할 수 있음). 유니트리의 소형(132cm) 범용 휴머노이드로 기본형 공식가 1만3,500달러에 판매 중이며, 연구·교육용 EDU 버전은 최대 43자유도와 Dex3-1 손을 지원해요. 2026년 10월 기준 G1 라인의 후속 모델은 공개되지 않았어요.
- 키 cm
- 132공식
- 무게 kg
- 35공식
- 전신 자유도 축
- 23공식
- 가반하중 kg
- 2공식
- 가격
- $14K공식
한눈에 읽기
어디에 쓰이나
- 공개된 용도: 연구·교육 · 공연·엔터
- ⑤ 판매 중: 가격이 공개되고 일반 고객이 주문할 수 있는 단계.
- 이족 보행형
- 부품 공급 관계 11건
- 사용하는 피지컬 AI 모델 7개
- 이 로봇을 다룬 뉴스 3건
확인된 정보
- 공식 회사가 직접 밝힌 값: 키, 무게, 전신 자유도, 한 팔 자유도, 한 다리 자유도, 허리 자유도, 최대 관절 토크, 구동 방식 외 13개
- 보도 언론 보도로 알려진 값: 최고 속도, 카메라, 생산·출하
- 마지막 확인 2026.10
확인이 필요한 정보
- 추정한 값: 배터리
- 부품 공급 관계 11건 중 3건은 루머예요
- 대표 이미지는 제조사 공개 3D 모델 렌더예요(실물 사진 2장은 아래에 있어요)
스펙
값은 공식 발표·보도 기준이에요. 루머 추정 값만 따로 표시해요.| 크기 | |
|---|---|
| 키 (cm) | 132공식 |
| 무게 (kg) | 35공식 |
| 관절 | |
| 전신 자유도 (축) | 23공식 |
| 한 팔 자유도 (축) | 5공식 |
| 한 다리 자유도 (축) | 6공식 |
| 허리 자유도 (축) | 1공식 |
| 최대 관절 토크 (N·m) | 120공식 |
| 구동 방식 | 전기식공식 |
| 이동 | |
| 최고 속도 (km/h) | 7.2보도 |
| 손 | |
| 한 손 자유도 (축) | 7공식 |
| 손가락 (개) | 3공식 |
| 가반하중 (kg) | 2공식 |
| 촉각 센서 | EDU 선택 Dex3-1 핸드에 촉각 센서 어레이 옵션공식 |
| 전원 | |
| 구동 시간 (시간) | 2공식 |
| 배터리 (kWh) | 0.43추정 |
| 배터리 교체 | 교체식 (퀵릴리즈 스마트 배터리)공식 |
| 연산·센서 | |
| 연산 장치 | 8코어 고성능 CPU (EDU: Jetson Orin 등 고성능 연산 모듈 옵션)공식 |
| 카메라 (개) | 1보도 |
| 라이다 | 3D LiDAR (Livox MID-360)공식 |
| 센서 | 깊이 카메라, 3D LiDAR, 4-마이크 어레이, 5W 스피커공식 |
| AI 모델 | UnifoLM(유니트리 통합 로봇 대모델) — 오픈소스 UnifoLM-WMA-0(월드 모델-액션, 2025-09), UnifoLM-VLA-0(Qwen2.5-VL 기반 행동 생성 (VLA) 모델, 2026-01, G1 조작 데이터으로 학습·공개)공식 |
| 소프트웨어 | |
| SDK·개발 환경 | unitree_sdk2 (C++/Python/Rust), 2차 개발은 EDU 지원공식 |
| 공개 자료 | URDF(unitree_ros), SDK2, unitree_rl_gym/rl_lab, unitree_mujoco, UnifoLM 모델공식 |
| 가격·생산 | |
| 가격 | $14K공식 |
| 생산·출하 | 유니트리 휴머노이드 2025년 출하 5,500대 이상(차륜형 제외, 회사 전체), 2023~2025 누적 5,632대. G1 출시 첫해(2024) 휴머노이드 판매 410대보도 |
값별 메모 18개 보기
- 키
- 서 있을 때 1320mm, 접었을 때 690mm
- 무게
- 배터리 포함 약 35kg (EDU 35kg+) / 공식 URDF(g1_23dof_rev_1_0) 링크 질량 합 32.1kg, 29자유도+손 URDF 34.4kg
- 전신 자유도
- 기본형 23(다리 6×2, 팔 5×2, 허리 1), EDU 23~43(허리 +2, 손목 +2×2, Dex3-1 손 7×2 옵션). 공식 URDF로 확인: g1_23dof 구동 관절 23개, g1_29dof_with_hand 43개
- 한 팔 자유도
- EDU는 선택 손목 2DOF 추가 가능
- 허리 자유도
- EDU: 선택 시 +2 (허리 최대 3)
- 최대 관절 토크
- 무릎 최대 토크: G1 90 Nm, EDU 120 Nm
- 구동 방식
- 무릎 최대 토크 90N·m(기본)/120N·m(EDU)
- 최고 속도
- 2 m/s. 현행 공식 사양표에는 속도 미기재. humanoid.guide의 4.5km/h는 단위 환산 오류로 보임
- 한 손 자유도
- EDU 옵션 Dex3-1 손 기준, 기본형은 손 없음 / URDF 확인: Dex3-1 손 관절 7개(엄지 3, 검지 2, 중지 2)
- 손가락
- EDU 선택 Dex3-1 3지 핸드 (엄지 3, 검지 2, 중지 2 능동 DOF)
- 가반하중
- 팔 최대 하중 약 2kg(기본형)/약 3kg(EDU), 팔 자세에 따라 변동
- 구동 시간
- 9000mAh 퀵릴리스 스마트 배터리
- 배터리
- 공식: 13셀 직렬 리튬 배터리 9,000mAh, 충전기 54V 5A. 공칭 3.7V×13=48.1V × 9Ah ≈ 0.43kWh로 계산
- 카메라
- 깊이 카메라 1대 (Intel RealSense D435i 계열)
- 라이다
- 모델명은 humanoid.guide 기재(reported); 공식 페이지는 '3D LiDAR'
- AI 모델
- Qwen2.5-VL-7B 기반이라는 설명은 보도 기준. VLA-0은 CC BY-NC-SA 4.0(비상업) 라이선스 보도
- 가격
- 기본형, 세금·배송 제외. EDU는 별도 문의. 리셀러가는 1.6만~2.15만 달러 / 중국 공식가 8.5만 위안부터(세금 포함)
- 생산·출하
- 상하이 커촹반 IPO 투자설명서 보도 기준(모델별 대수 미공개). 2025년 1~3분기 휴머노이드가 매출의 51.5%, 연구·교육 용도 약 74%
실물 사진


 G1 공식 영상
키 비율
공식 페이지: unitree.com
비교해 볼 만한 로봇
vs Lingxi X2vs YMbot Evs Galaxea R1 Litevs PHYBOT C1vs Laborer C1vs PM01
부품 공급 관계
| 부품 | 공급사 | 제품 | 신뢰도 |
|---|---|---|---|
| 감속기 | 리더드라이브(绿的谐波) | 상지(上肢) 하모닉 감속기 | 보도 |
| 배터리 | 웨이란 리신(蔚蓝锂芯) | 리튬전지(자회사 톈펑전원) | 공식 |
| AI 칩 | 디아오웨이(帝奥微) | 저전력 USB3.2 Gen1 리드라이버 칩 | 공식 |
| 촉각 센서 | 한웨이 테크(汉威科技) | 유연 촉각센서(자회사 쑤저우 넝스다) | 루머 |
| AI 칩 | 록칩(瑞芯微) | SoC 칩 솔루션 | 보도 |
| 모터 | 워룽 전구(卧龙电驱) | 로봇 전동(공동 실험실) | 루머 |
| 배터리 | LG에너지솔루션 | 휴머노이드용 배터리 | 루머 |
| 힘/토크 센서 | 커리 센싱(柯力传感) | 6축 힘센서 | 보도 |
| 비전·라이다 | 허사이(禾赛) | JT128 라이다 | 공식 |
| 비전·라이다 | 로보센스(速腾聚创) | 로보틱스 라이다/센서(제품 미특정) | 공식 |
| 베어링 | 창성 베어링(长盛轴承) | 로봇 관절용 자기윤활 베어링 | 공식 |
사용하는 피지컬 AI 모델
- MuJoCo Playground 시뮬레이션 플랫폼 구글 딥마인드 · 2025-02
MJX 기반 GPU 가속 로봇 학습 환경 모음으로, 단일 GPU에서 수 분 만에 보행·조작 정책을 학습해 실물로 제로샷 sim-to-real 전이를 시연했어요. 이후 MuJoCo Warp 백엔드를 지원해 조작 환경 처리량이 1.5~2배 늘었어요.
- Isaac GR00T N1.5 행동 생성 (VLA) 엔비디아 · 2025-05
동결된 Eagle 2.5 이해·계획 (VLM) 모델과 FLARE 목표, DreamGen 합성 데이터로 언어 추종과 일반화를 개선한 GR00T 업데이트(Computex 2025 발표).
- Isaac GR00T N1.6 행동 생성 (VLA) 엔비디아 · 2025-09
CoRL 2025에서 공개된 GR00T 업데이트로, NVIDIA Cosmos Reason을 추론 엔진으로 통합해 휴머노이드 전신 이동-조작(loco-manipulation)을 지원. CES 2026에서 Cosmos Reason 2 연동 및 LeRobot 통합 발표.
- Isaac GR00T N1.7 행동 생성 (VLA) 엔비디아 · 2026-04
Cosmos-Reason2-2B(Qwen3-VL) 백본으로 교체한 '오픈 추론 VLA'. GTC 2026에서 발표, 4월 얼리 액세스 공개 후 GA 전환, 상업적 이용 가능하며 LeRobot에 통합.
- UnifoLM-VLA-0 행동 생성 (VLA) 유니트리 · 2026-01
유니트리가 2026년 1월 공개한 범용 휴머노이드 조작용 행동 생성 (VLA) 모델로, Qwen2.5-VL-7B를 로봇 데이터로 추가 사전학습한 뒤 액션 헤드를 붙였어요. G1 휴머노이드에서 단일 정책으로 12개 범주 조작 과제를 수행했고, 비상업 라이선스로 가중치·학습 코드를 공개했어요.
- UnifoLM-WMA-0 월드 모델 유니트리 · 2025-09
유니트리의 UnifoLM 시리즈 첫 공개 모델로, 비디오 생성 월드 모델과 액션 헤드를 결합한 월드 모델-액션(WMA) 프레임워크예요. 시뮬레이터(행동 조건 영상 생성)와 정책 강화 두 모드로 쓰이며 Base·Dual 체크포인트와 학습 코드를 공개했어요.
- UnifoLM-X2-1.0 월드 모델 유니트리 · 2026-09
유니트리가 2026년 9월 G1 휴머노이드의 자율 스파링 영상과 함께 알린 실시간 월드 모델로 보도됐어요. 논문·가중치·벤치마크가 없어 세부 사양은 확인되지 않아요.
관련 뉴스
이 로봇을 다룬 뉴스 · 최신순이미지 출처
- UAV 엑스포 2024에 전시된 유니트리 G1 · 사진: Sayanesy · CC0 · 원본
- 재팬 모빌리티쇼 2025 무대의 유니트리 G1(왼쪽) · 사진: RuinDig/Yuki Uchida · CC BY 4.0 · 원본
- G1 3D 모델 렌더 · 원본 G1 29자유도 + Dex3-1 손 (rev 1.0) (robots/g1_description/g1_29dof_with_hand_rev_1_0.urdf) · © Unitree Robotics (HangZhou YuShu Technology) · BSD-3-Clause · 원본 저장소 · 가공: 공개 3D 모델을 형상 변경 없이 정면 직교 투영으로 렌더, 관절 자세만 조정(서 있는 자세, 4개 관절), 부위별 단색을 공식 사진 참고로 지정(로고·무늬 없음), 투명 배경 WebP로 저장 · 색상은 공식 사진 참고 근사 (참고 사진: 1) · 확인일 2026-10-29