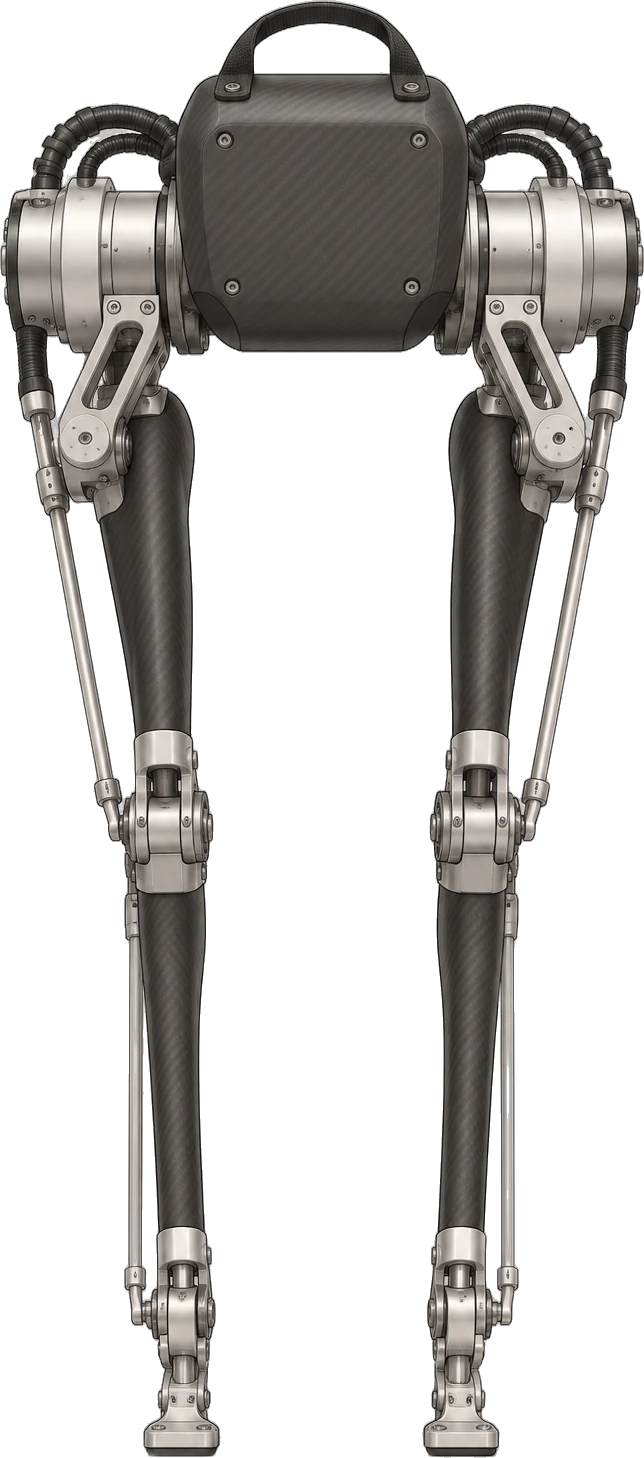
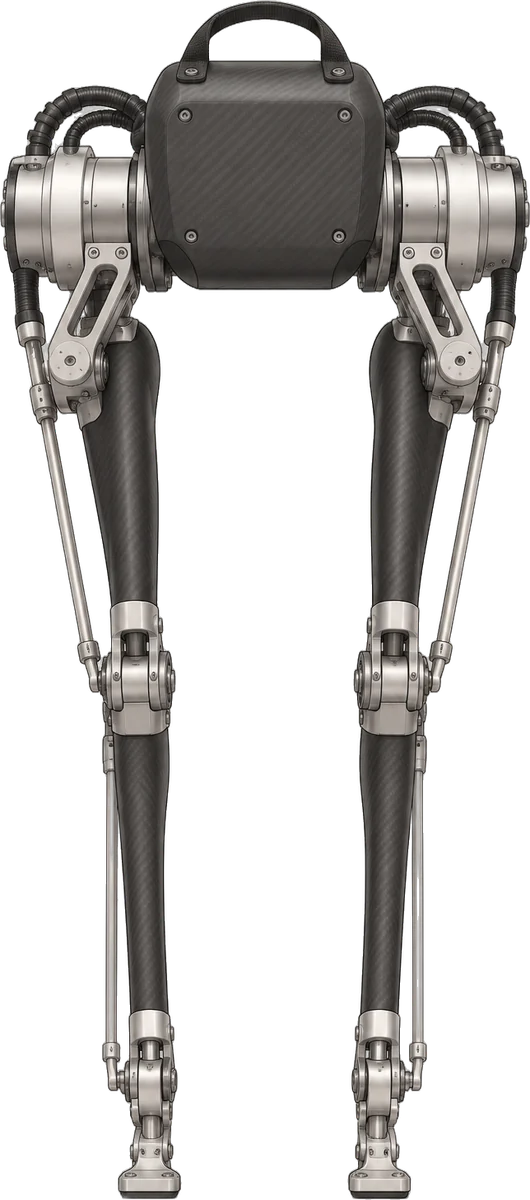
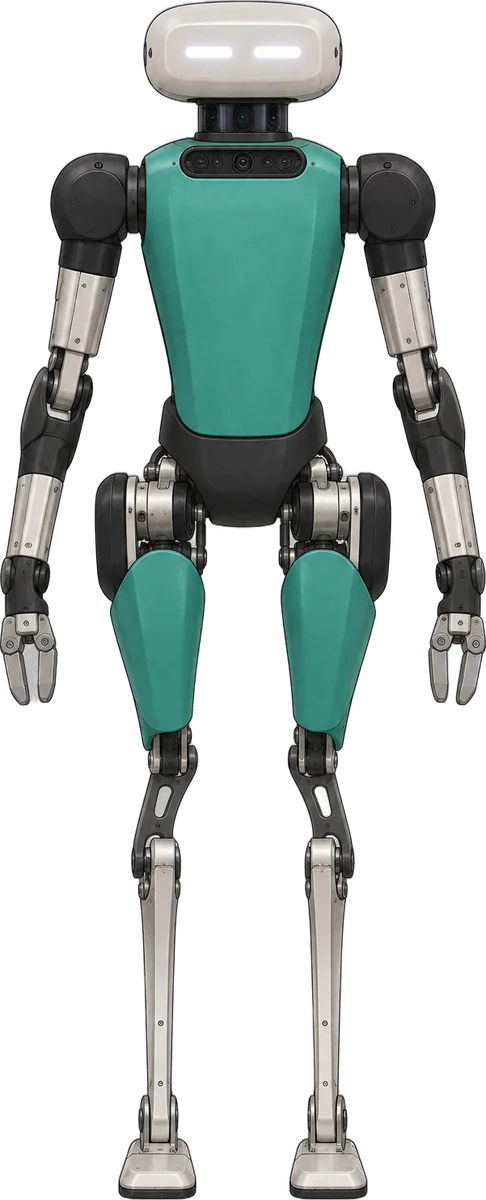
2017년 2월에 공개됐고, 지금은 단종 단계예요(더 이상 만들지 않음). 오리건주립대 연구에서 출발한 Agility Robotics의 첫 상용 제품으로, 상체 없는 다리만의 2족 연구 플랫폼이에요. 2022년 100m를 24.73초에 달려 2족 로봇 기네스 기록을 세웠고, 이 다리 설계가 Digit의 기반이 됐어요.
- 키 cm
- 115보도
- 무게 kg
- 31보도
- 전신 자유도 축
- 10보도
- 가반하중 kg
- —값 없음 (미공개이거나 아직 확인하지 못함)
- 가격
- —값 없음 (미공개이거나 아직 확인하지 못함)
한눈에 읽기
어디에 쓰이나
- 공개된 용도: 연구·교육
- 단종: 판매·개발이 끝난 모델.
- 이족 보행형
- 부품 공급 관계 1건
확인된 정보
- 보도 언론 보도로 알려진 값: 키, 무게, 전신 자유도, 구동 방식, 최고 속도, 연산 장치, 센서
- 마지막 확인 2022.09
확인이 필요한 정보
- 아직 공개되지 않은 기본 사양: 가반하중, 구동 시간, 가격
세대별 진화
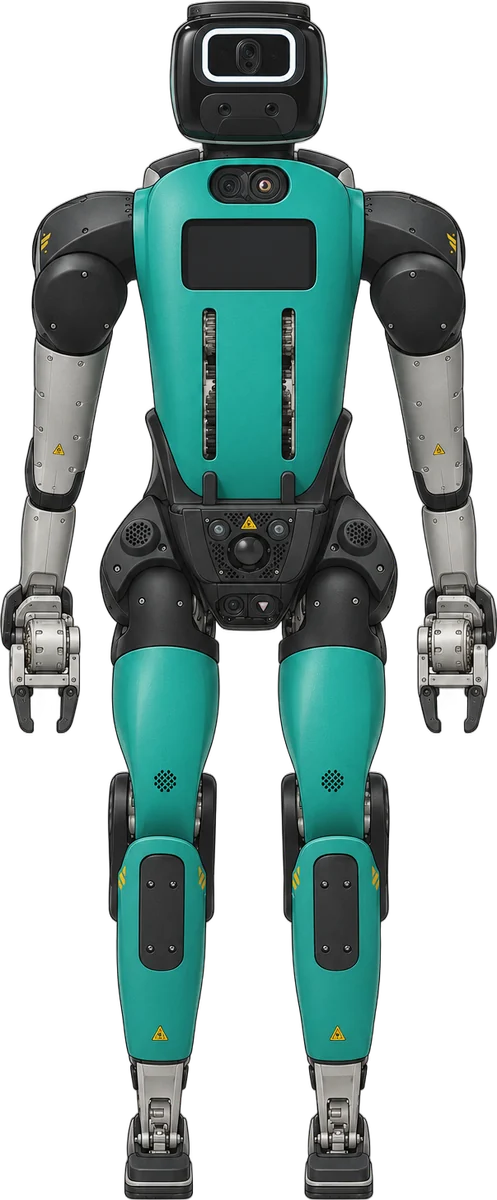
스펙
값은 공식 발표·보도 기준이에요. 루머 추정 값만 따로 표시해요.| 크기 | |
|---|---|
| 키 (cm) | 115보도 |
| 무게 (kg) | 31보도 |
| 관절 | |
| 전신 자유도 (축) | 10보도 |
| 구동 방식 | 전기식보도 |
| 이동 | |
| 최고 속도 (km/h) | 14.6보도 |
| 연산·센서 | |
| 연산 장치 | Intel Atom 실시간 제어 + 고객용 Intel NUC i5보도 |
| 센서 | MEMS IMU, 절대·증분 엔코더보도 |
값별 메모 3개 보기
- 전신 자유도
- 다리 5×2, 상체 없음
- 구동 방식
- BLDC 모터 + 자체 감속기, 수동 스프링 다리
- 최고 속도
- 100m 24.73초 기네스 기록(평균 속도). IEEE Robots Guide 일반 속도 5km/h
실물 사진

실루엣 · 실제 외형 아님
- 키 115cm ( 보도)
- 무게 31kg ( 보도)
- 전신 자유도 10축 ( 보도)
실제 외형이 아니라 공개·보도된 스펙으로 그린 실루엣이에요.
공식 페이지: agilityrobotics.com
부품 공급 관계
| 부품 | 공급사 | 제품 | 신뢰도 |
|---|---|---|---|
| 로봇 손 | 인스파이어 로봇(因时机器人) | 덱스터러스 핸드(제품 미특정) | 보도 |
관련 뉴스
어질리티 로보틱스 뉴스 · 최신순이미지 출처
- 오리건주립대 연구림을 걷는 캐시 · 사진: Oregon State University · CC BY-SA 2.0 · 원본
- Cassie 3D 모델 렌더 · 원본 Cassie (다리 5×2 구동 + 정강이·발목 스프링, 상체 없음) — Agility Robotics가 MuJoCo Menagerie에 제공한 MJCF(간략화 모델, 장식 덮개 포함) (agility_cassie/cassie.xml) · © Agility Robotics · MIT · 원본 저장소 · 가공: 공개 3D 모델을 형상 변경 없이 정면 직교 투영으로 렌더, 관절 자세만 조정(서 있는 자세, 19개 관절), 부위별 단색을 공식 사진 참고로 지정(로고·무늬 없음), 투명 배경 WebP로 저장 · 색상은 공식 사진 참고 근사 (참고 사진: 1) · 확인일 2026-10-29