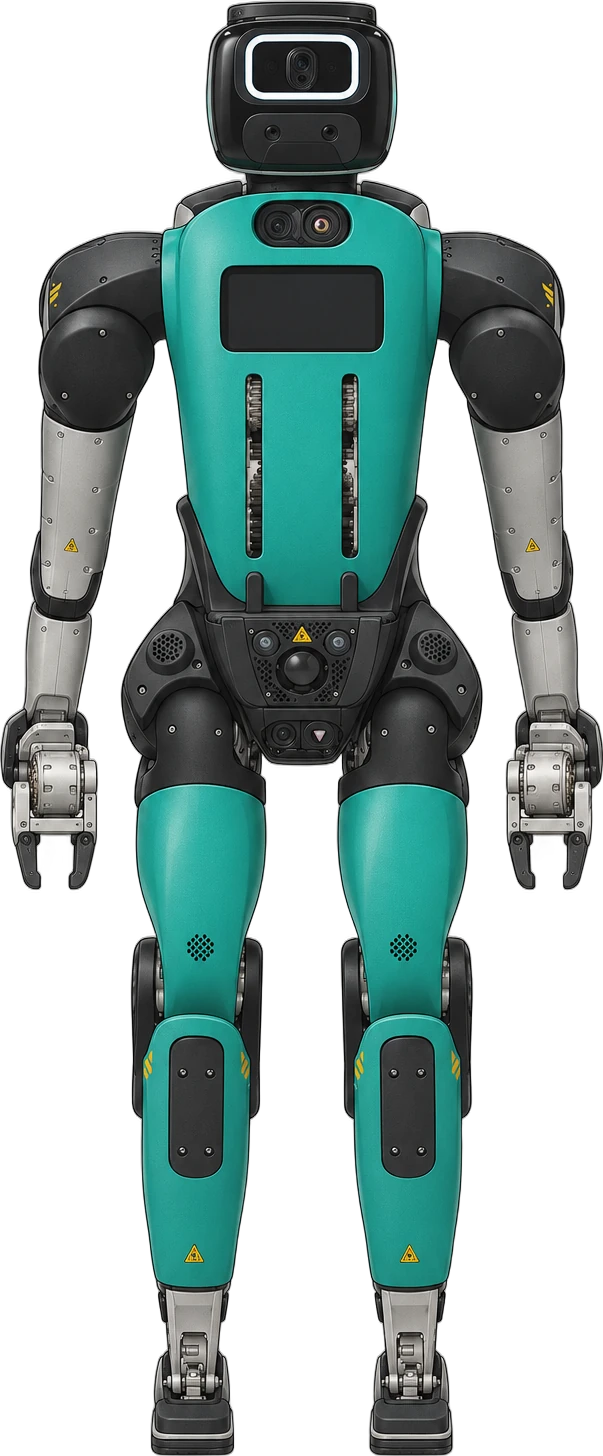
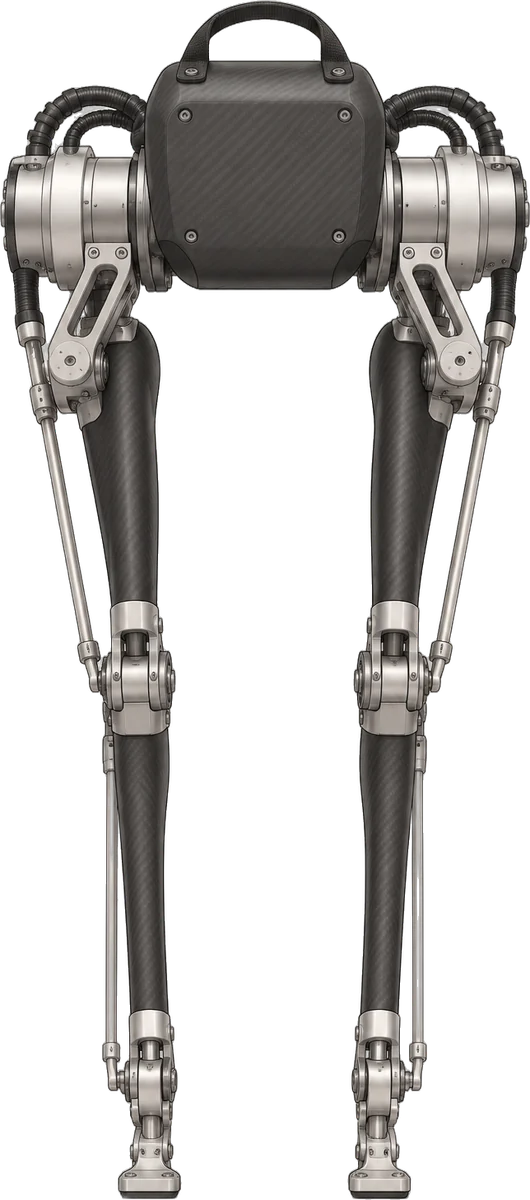
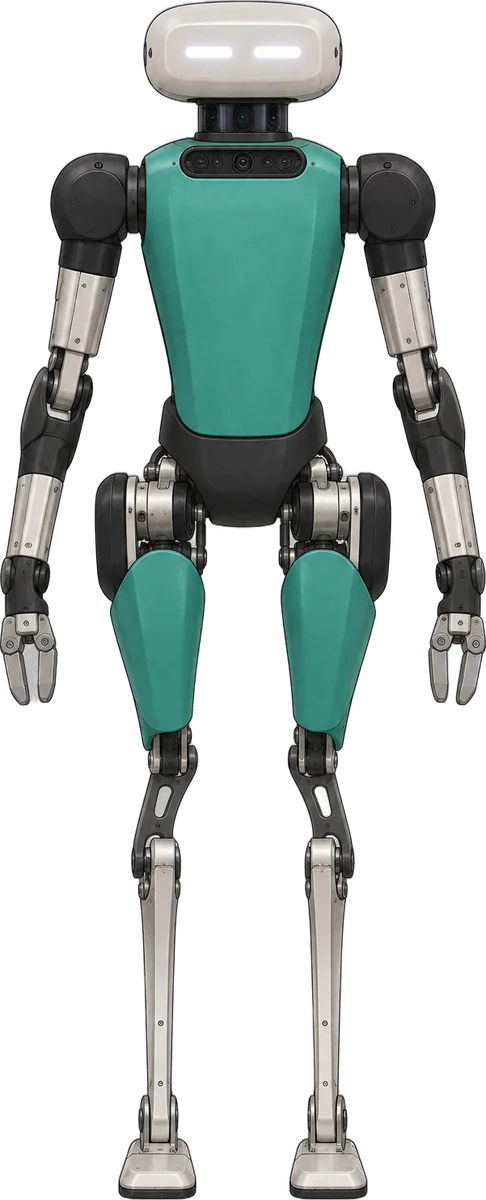
2026년 9월에 공개됐고, 지금은 ② 프로토타입 단계예요. 2026년 9월 공개된 Digit 5는 안전펜스 없이 사람 곁에서 일하는 '협동 안전' 물류용 휴머노이드로, Digit 4 대비 가반하중 40% 증가, 90분 구동·9분 충전(10:1)으로 하루 20시간 이상 작업을 내세워요. 이전 세대 Digit 4는 GXO·Schaeffler 등 고객 현장에서 계속 운용 중이며, Digit 5는 시제품 단계로 2027년 상반기 얼리액세스·연말 정식 출시 예정이에요.
- 키 cm
- 180보도
- 무게 kg
- 129보도
- 전신 자유도 축
- 30보도
- 가반하중 kg
- 23공식
- 가격
- $200K보도
한눈에 읽기
어디에 쓰이나
- 공개된 용도: 산업·물류
- ② 프로토타입: 동작하는 시제품이 공개됐지만 고객 현장에는 들어가지 않은 단계.
- 이족 보행형
- 부품 공급 관계 2건
- 사용하는 피지컬 AI 모델 1개
- 이 로봇을 다룬 뉴스 7건 (계약·공급 3건)
확인된 정보
- 공식 회사가 직접 밝힌 값: 가반하중, AI 모델
- 보도 언론 보도로 알려진 값: 키, 무게, 전신 자유도, 구동 방식, 보행 속도, 최고 속도, 손가락, 구동 시간 외 5개
- 마지막 확인 2026.10
확인이 필요한 정보
따로 확인이 필요한 항목은 없어요.
세대별 진화
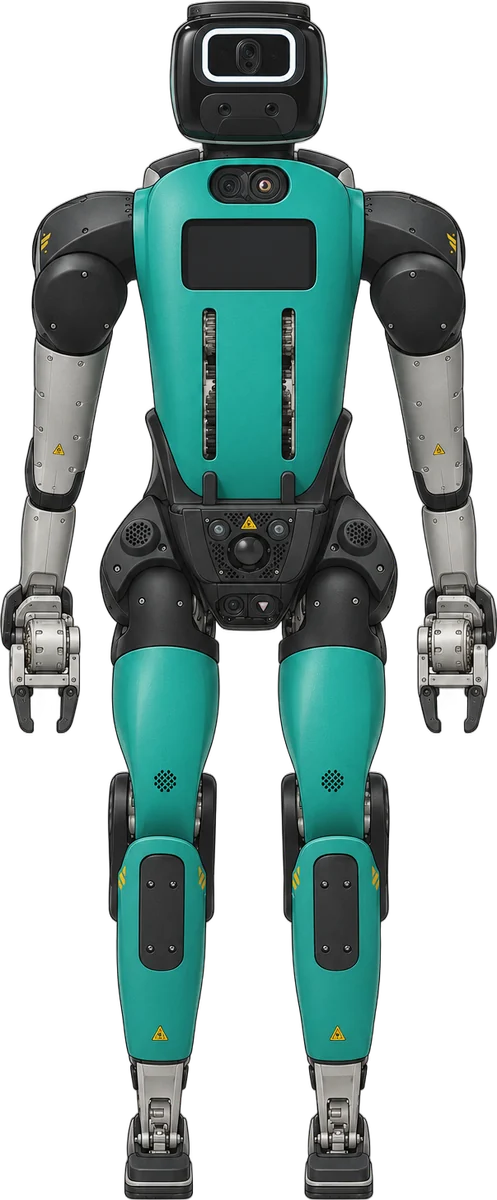
스펙
값은 공식 발표·보도 기준이에요. 루머 추정 값만 따로 표시해요.| 크기 | |
|---|---|
| 키 (cm) | 180보도 |
| 무게 (kg) | 129보도 |
| 관절 | |
| 전신 자유도 (축) | 30보도 |
| 구동 방식 | 전기식보도 |
| 이동 | |
| 보행 속도 (km/h) | 4보도 |
| 최고 속도 (km/h) | 5.4보도 |
| 손 | |
| 손가락 (개) | 2보도 |
| 가반하중 (kg) | 23공식 |
| 전원 | |
| 구동 시간 (시간) | 1.5보도 |
| 충전 시간 (시간) | 0.15보도 |
| 연산·센서 | |
| 연산 장치 | NVIDIA IGX Thor + NVIDIA Halos Core보도 |
| 센서 | 사람 감지 센서 + 독립 안전 컨트롤러(접근 시 감속·정지·후퇴·앉기)보도 |
| AI 모델 | Agility 자체 피지컬 AI 스택(실운영 6.5만 시간 데이터 학습) + 자체 사람 감지 소프트웨어 + Arc 클라우드 플릿 관리공식 |
| 가격·생산 | |
| 가격 | $200K보도 |
| 생산·출하 | 2027년 상반기 얼리액세스, 2027년 말 정식 출시. 3억 달러+ 다년 수주(계약 조건부)보도 |
값별 메모 10개 보기
- 키
- 5ft 11in. 공식 제품 페이지에는 키·무게 미기재
- 무게
- 284 lb
- 전신 자유도
- 제3자 DB 수치, 공식 미확인
- 보행 속도
- 최고 5.4 km/h
- 손가락
- 2핑거 그리퍼(교체식)
- 가반하중
- 50 lb 반복 리프트(Digit 4 대비 40%↑), 사전 양산 하드웨어 기준 예비 수치. 도달 높이 2.2m(이전 5.5ft)
- 구동 시간
- 약 90분 구동 + 약 9분 충전(10:1), 회사 주장 하루 20시간/24시간 작업
- 충전 시간
- 약 9분 충전(보도), 90분 구동·고속충전으로 일 20시간 가동 주장
- 가격
- 구매 약 20만 달러 또는 리스 월 8,500달러 보도. humanoid.guide는 15만 달러 표기
- 생산·출하
- 오리건 세일럼 RoboFab 조립. 참고: Omdia 집계로 Agility의 2025년 연간 출하는 150~500대 구간(회사 전체, Digit 4 기준)
 Digit 5 공식 영상
키 비율
공식 페이지: agilityrobotics.com
비교해 볼 만한 로봇
vs Genie G1vs 4NE1 Gen 4vs MagicBot D1vs MagicBot X1vs CYBORG-R01vs MATRIX-1
부품 공급 관계
| 부품 | 공급사 | 제품 | 신뢰도 |
|---|---|---|---|
| 로봇 손 | 인스파이어 로봇(因时机器人) | 덱스터러스 핸드(제품 미특정) | 보도 |
| AI 칩 | 엔비디아 | Jetson AGX Thor | 공식 |
사용하는 피지컬 AI 모델
- Whole-Body Control Foundation Model 전신 제어 (RL) 어질리티 로보틱스 · 2025-08
Digit을 위한 1M 미만 파라미터의 소형 전신 제어 파운데이션 모델('운동 피질'). Isaac Lab 대규모 병렬 강화학습(RL)로 학습 후 MuJoCo로 교차 검증해 GXO·Schaeffler 현장에 배포. 플릿 관리는 클라우드 플랫폼 Arc가 담당.