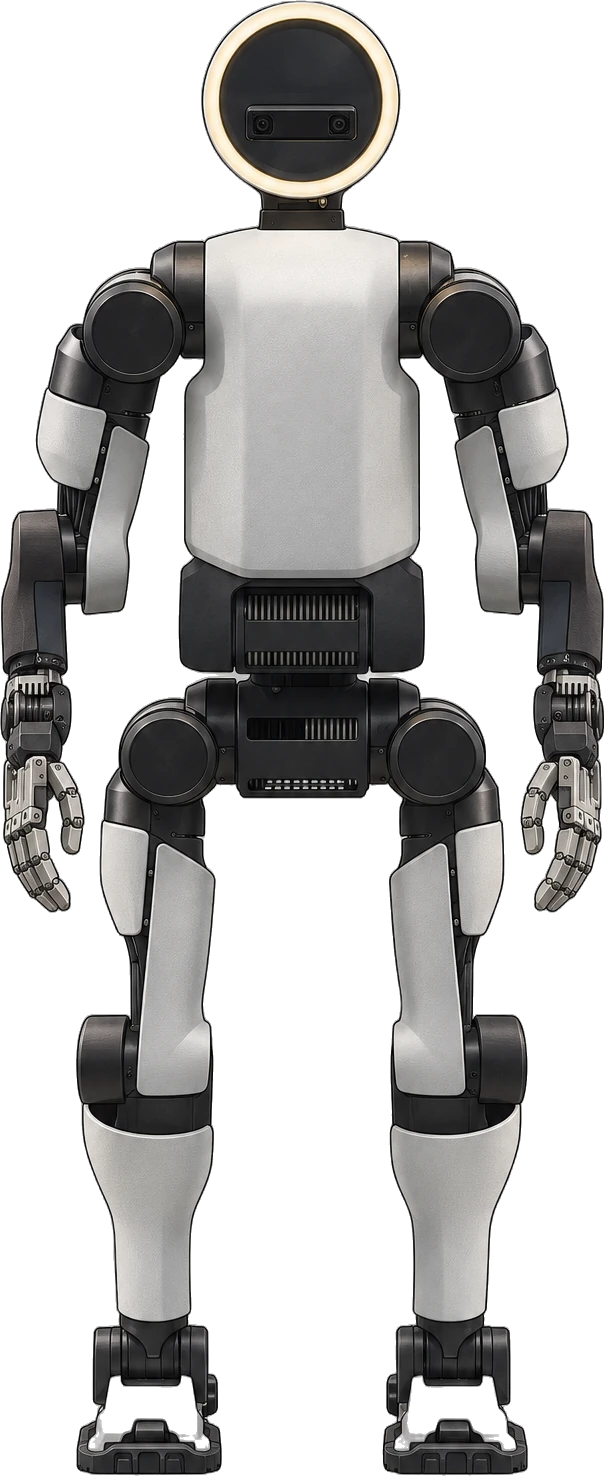
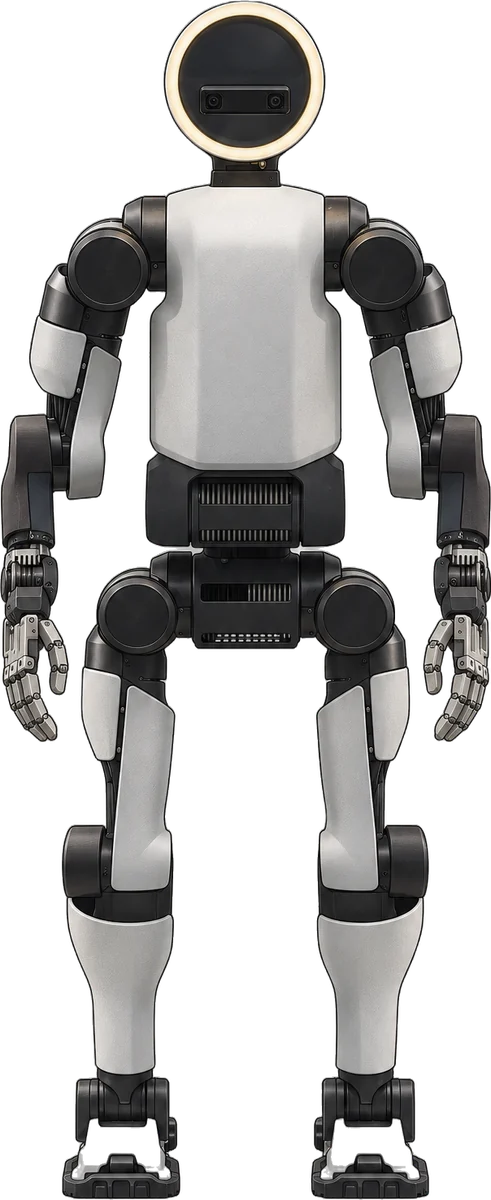
2026년 1월에 공개됐고, 지금은 ③ 시범 투입 단계예요. 2024년 공개된 전기식 Atlas 프로토타입에 이어 CES 2026에서 양산형 제품 버전이 공개됐으며, 56자유도·2.3m 리치·자가 배터리 교체(3분)·IP67을 갖추고 2026년 10월 13자유도 신형 손이 공개됐어요. 2026년 물량은 현대차(RMAC)와 Google DeepMind에 전량 배정됐고, 현대차는 2028년까지 미국에 연 3만 대 규모 공장을 계획해요.
- 키 cm
- 190공식
- 무게 kg
- 90공식
- 전신 자유도 축
- 56공식
- 가반하중 kg
- 50공식
- 가격
- $130K루머
한눈에 읽기
어디에 쓰이나
- 공개된 용도: 산업·물류
- ③ 시범 투입: 공장·물류센터 등 실제 고객 현장에서 시험 운용 중인 단계.
- 이족 보행형
- 부품 공급 관계 12건
- 사용하는 피지컬 AI 모델 1개
- 이 로봇을 다룬 뉴스 5건 (계약·공급 2건)
확인된 정보
- 공식 회사가 직접 밝힌 값: 키, 무게, 팔 길이, 전신 자유도, 구동 방식, 한 손 자유도, 가반하중, 촉각 센서 외 5개
- 보도 언론 보도로 알려진 값: 생산·출하
- 마지막 확인 2026.10
확인이 필요한 정보
- 루머로만 알려진 값: 가격
- 부품 공급 관계 12건 중 6건은 루머예요
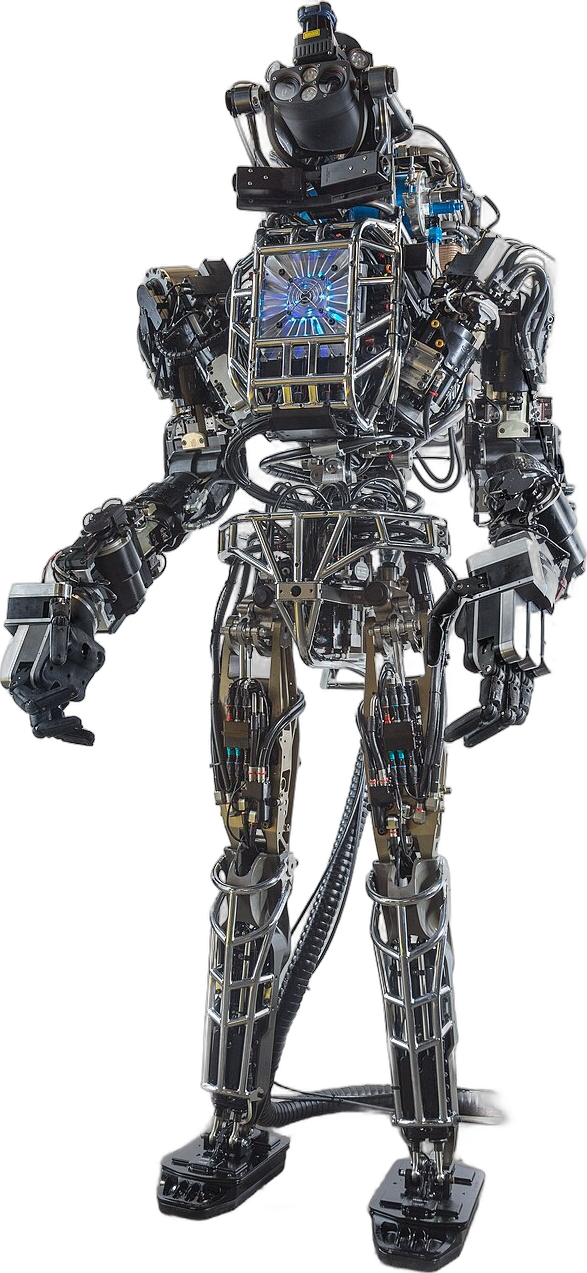
세대별 진화
스펙
값은 공식 발표·보도 기준이에요. 루머 추정 값만 따로 표시해요.| 크기 | |
|---|---|
| 키 (cm) | 190공식 |
| 무게 (kg) | 90공식 |
| 팔 길이 (cm) | 230공식 |
| 관절 | |
| 전신 자유도 (축) | 56공식 |
| 구동 방식 | 전기식공식 |
| 손 | |
| 한 손 자유도 (축) | 13공식 |
| 가반하중 (kg) | 50공식 |
| 촉각 센서 | 촉각 센싱 탑재(손가락·손바닥)공식 |
| 전원 | |
| 구동 시간 (시간) | 4공식 |
| 배터리 교체 | 자동 교체(충전소로 이동해 스스로 배터리 교체)공식 |
| 방진·방수 | IP67공식 |
| 연산·센서 | |
| 센서 | 360° 카메라 시야, 손가락·손바닥 촉각 센서, 사람 감지(펜스리스 안전), 바코드 스캐너·RFID 연동공식 |
| AI 모델 | Google DeepMind Gemini Robotics 파운데이션 모델(공동 연구) + Orbit 플릿/MES·WMS 연동공식 |
| 가격·생산 | |
| 가격 | $130K루머 |
| 생산·출하 | 2026년 생산분 현대차 RMAC·DeepMind에 전량 배정, 외부 고객 2027년 초부터. 현대차 2028년까지 미국 연 3만 대 공장 계획보도 |
값별 메모 8개 보기
- 팔 길이
- 7.5 ft
- 한 손 자유도
- 2026-10 공개 신형 4지 손(엄지 4 + 나머지 3지 각 3), 직접 구동, 손끝·손바닥 고밀도 압력 촉각. 이전 세대 손은 7자유도. 전신 56 DoF에 신형 손 반영 여부는 미확인
- 가반하중
- 순간 50kg, 지속 30kg, 한 손 20kg (스펙시트 Rev 10/15/2026), 리치 2.3m
- 구동 시간
- 일반 4시간, 고중량 작업 시 2시간. 자율 배터리 교체 3분, 충전 1.5시간, 110V(220V 옵션)
- 센서
- IP67, 작동온도 -20~40°C
- AI 모델
- 운용 모드: 자율, VR 원격조작, 태블릿 제어(스펙시트)
- 가격
- 공식가 없음. 한국수출입은행 출시가 약 13만 달러 전망, 현대차 노조 약 2억 원(약 14.5만 달러) 언급, 일부 추정 최대 42만 달러 — 판매가/원가 구분 불명확
- 생산·출하
- 3만 대를 '10년간 배치 목표'로 보도한 매체도 있어 혼선
실물 사진

 Atlas (Electric, Product) 공식 영상
키 비율
공식 페이지: bostondynamics.com
비교해 볼 만한 로봇
vs Kaleido 9vs Rollin' Justinvs Valkyrievs Laborer M1vs U1 Seriesvs H2
부품 공급 관계
사용하는 피지컬 AI 모델
- Atlas LBM (Boston Dynamics × TRI) 행동 생성 (VLA) 보스턴 다이내믹스 · 2025-08
Boston Dynamics와 TRI가 공동 개발한 전기 Atlas용 언어 조건 LBM. 하나의 정책으로 보행·균형·양손 조작을 통합 제어하며 방해를 받아도 작업을 이어가는 장기 과제를 시연. 2026년부터 Google DeepMind Gemini Robotics 연동도 추진.
관련 뉴스
이 로봇을 다룬 뉴스 · 최신순이미지 출처
- 현대모터스튜디오 고양에 전시된 전기식 아틀라스 · 사진: Damian B Oh · CC BY-SA 4.0 · 원본